Nr 8, Duxiu San Road, miasto Ganlin, miasto Shengzhou, miasto Shaoxing, prowincja Zhejiang, Chiny
Kategoria wiadomości
Kategoria produktu
Jak obliczyć częstotliwość PWM dla silnika BLDC: cztery praktyczne kontrole
Silnik chłodnicy powietrza BLDC o mocy 600 W z zewnętrznym wirnikiem opuszcza linię montażową i pracuje z częstotliwością nośną 8 kHz. Na stanowisku testowym łopatki wydają głośny jęk, powierzchnia uzwojenia wzrasta o 22 stopnie C powyżej temperatury pobierania, a ślad prądu fazowego pokazuje pasmo tętnienia prawie o połowę szersze od pasma podstawowego. Nic nie jest wadliwe. Napęd po prostu nigdy nie był dopasowany do uzwojenia.
Krótka odpowiedź na pytanie, jak obliczyć częstotliwość PWM dla silnika BLDC, jest taka, że nie wybierasz jednej liczby, lecz wybierasz największe z trzech pięter, a następnie sprawdzasz sufit. Podłogi pochodzą z elektrycznej stałej czasowej uzwojenia, dopuszczalnego tętnienia prądu międzyszczytowego oraz częstotliwości elektrycznej (komutacyjnej) silnika przy maksymalnej prędkości. Sufit wynika ze strat przełączania, czasu martwego, budżetu napędu bramki i rozdzielczości licznika mikrokontrolera. W przypadku silnika wentylatora z zewnętrznym wirnikiem 220 V w klasie od 350 W do 1500 W i indukcyjności fazowej od 8 do 12 mH, trzy piętra zwykle zbiegają się w przedziale od 12 kHz do 20 kHz. W przypadku szybkiego silnika o niskiej indukcyjności i indukcyjności fazowej od 100 do 200 mikrohenów ta sama arytmetyka powoduje, że częstotliwość wynosi 40 kHz lub więcej, a kontrola sufitu zaczyna być niebezpieczna.
Poniżej znajduje się sekwencja obliczeń w kolejności, która pozwoli uniknąć kłopotów: zbierz możliwe do obrony dane uzwojenia, oblicz odcięcie RL, oblicz podstawę tętnienia, oblicz podstawę komutacji, a następnie przetestuj wybraną wartość pod względem strat i pułapu czasowego przed zapisaniem jej w oprogramowaniu sprzętowym.
Cztery różne częstotliwości nazywane są „częstotliwością PWM”
Większość zamieszania w tym temacie wynika z wymieszania czterech oddzielnych częstotliwości, które wszystkie pojawiają się w napędzie BLDC. Tylko jeden z nich jest ładowany do rejestru timera.
| Ilość | Definicja | Wartość referencyjna | Gdzie to jest ustawione |
|---|---|---|---|
| Prędkość mechaniczna | Obroty wału na minutę | 1300 obr./min | Wymóg aplikacji |
| Częstotliwość elektryczna | obr/min x para biegunów / 60 | 86,7 Hz (4 pary biegunów) | Wynik prędkości i liczby magnesów |
| Szybkość kroku komutacji | Sześciostopniowy: 6 x częstotliwość elektryczna; sterowanie zorientowane na pole: jedna aktualizacja sektora na cykl elektryczny | 520 Hz dla sześciu kroków | Algorytm sterowania |
| Częstotliwość nośna | Częstotliwość przełączania stopnia mocy | 12 do 20 kHz | To jest liczba, którą obliczamy |
| Polecenie PWM | Sygnał wartości zadanej prędkości lub momentu obrotowego podawany do napędu, niezależny od stopnia mocy | 100 Hz do 2 kHz | Kontroler hosta lub sterownik PLC |
Ostatni rząd zasługuje na ostrzeżenie. Wiele awarii w terenie spowodowanych „niewłaściwą częstotliwością PWM” okazuje się być problemem z sygnałem sterującym. Przemiennik, który oczekuje polecenia o częstotliwości 1 kHz, obciążeniu od 10 do 90 procent i odbiera sygnał o częstotliwości 20 kHz, albo go zignoruje, albo odczyta zablokowany cykl pracy, ponieważ filtr wejściowy i procedura przechwytywania zostały zaprojektowane w oparciu o znacznie wolniejszy przebieg. Zanim dotkniesz operatora, sprawdź specyfikację interfejsu.
Krok pierwszy: Zbierz dane, których faktycznie możesz bronić
Obliczenia są tak dobre, jak wartości indukcyjności i rezystancji, a arkusze danych często są nieostrożne w przypadku obu. Trzy nawyki procentują.
Mierz dla fazy, a nie między liniami
Miernik LCR umieszczony na dwóch zaciskach odczytuje szeregową kombinację dwóch faz. W przypadku zrównoważonego uzwojenia w gwiazdę wartość na fazę stanowi połowę tego odczytu, ale tylko wtedy, gdy wirnik jest nieruchomy, a trzeci zacisk jest ruchomy. Zapisz, jakiej konwencji użyłeś, ponieważ dwukrotny błąd powoduje dwukrotne przesunięcie podstawy tętnienia.
Pomiar na częstotliwości w pobliżu zamierzonej nośnej
Laminowanie, prądy wirowe i efekt naskórkowości powodują, że indukcyjność jest zależna od częstotliwości. Uzwojenie, które odczytuje 10 mH przy 100 Hz, może odczytać 8 mH przy 10 kHz i 7 mH przy 20 kHz. Ponieważ dobór rozmiaru odbywa się wokół tętnienia, użyj wartości w paśmie częstotliwości, w którym planujesz pracować, i zanotuj częstotliwość testową miernika na arkuszu testowym.
Użyj gorącego, nasyconego najgorszego przypadku
Oporność miedzi wzrasta o około 0,393 procent na stopień C. Rezystancja fazowa wynosząca 1,10 oma w temperaturze 25 stopni C staje się w przybliżeniu 1,42 oma przy uzwojeniu o temperaturze 100 stopni C, co podnosi wartość odcięcia RL o prawie 30 procent. Indukcyjność zmienia się w drugą stronę pod obciążeniem: przy dwukrotnie większym prądzie znamionowym uzwojenie wentylatora może stracić od 30 do 50 procent swojej indukcyjności małosygnałowej, gdy obwód magnetyczny zbliża się do nasycenia, a poziom tętnienia wzrasta proporcjonalnie. Sprawdź obie wycieczki.
Zanim cokolwiek obliczysz, zapisz pięć liczb: rezystancję na fazę w temperaturze 25 stopni C, indukcyjność na fazę przy zamierzonej częstotliwości nośnej, liczbę magnesów (pary biegunów = magnesy / 2), znamionowy prąd fazowy i napięcie szyny DC, łącznie z najwyższym realistycznym przypadkiem. Silnik 220 V zasilany z aktywnego stopnia korekcji współczynnika mocy otrzymuje napięcie stałe od 380 do 400 V zamiast 310 V, co stanowi 25-procentowy spadek tętnienia, którego brakuje wielu pierwszym prototypom.
Krok drugi: Odcięcie RL daje dolną granicę
Każda faza jest szeregowym rezystorem i cewką indukcyjną, a ta para tworzy filtr dolnoprzepustowy pierwszego rzędu. Jego częstotliwość odcięcia wynosi:
f_c = R / (2 x pi x L)
Poniżej tej częstotliwości prąd może podążać za zadaną średnią w cyklu przełączania. Powyżej uzwojenie zaczyna uśredniać przyłożone napięcie. Powszechnie cytowaną praktyczną zasadą jest uruchamianie nośnej z częstotliwością dziesięciokrotną lub większą od wartości odcięcia, co zapewnia pętli prądowej wystarczającą szerokość pasma do utrzymania zadanej wartości i zapobiega opóźnianiu przebiegu prądu z napięciem zadanym o duży kąt fazowy.
Zwróć uwagę, czym samo odcięcie nie jest. Wzór f = R/(2 x pi x L) krążący po forach jest nośnikiem odcięcia, a nie polecanym nośnikiem. Praca silnika BLDC z własną częstotliwością odcięcia RL powoduje duże tętnienie momentu obrotowego i słyszalny hałas, ponieważ uzwojenie nie jest w stanie niczego wygładzić przy tej prędkości.
Używając silnika referencyjnego: R = 1,10 oma przy 25 stopniach C, L = 8 mH mierzone przy 10 kHz. Stała czasowa wynosi 8 mH / 1,10 oma = 7,3 ms, a f_c = 1 / (2 x pi x 7,3 ms) = 21,9 Hz. Dziesięć razy to jest 219 Hz. Po skorygowaniu do gorącego uzwojenia o wartości 1,42 oma, wartość odcięcia wynosi 28,3 Hz, a dziesięciokrotna podłoga wynosi 283 Hz.
W przypadku silnika wentylatora o średniej indukcyjności podłoga RL jest zatem banalna. Staje się wiążący tylko w przypadku maszyn o bardzo niskiej indukcyjności i silników, w których projektant celowo dodał indukcyjność szeregową. Traktuj to jako podstawę zdrowego rozsądku, a nie odpowiedź.
Krok trzeci: Tętnienie prądu ustawia rzeczywistą podłogę
To obliczenie faktycznie decyduje o liczbie dysków. Podczas jednego okresu przełączania przyłożone napięcie ładuje indukcyjność uzwojenia, a międzyszczytowy prąd tętnienia wynosi:
delta_I = V_bus x D x (1 - D) / (L x f_pwm)
gdzie D jest chwilowym obciążeniem tej nogi. Wyrażenie osiąga szczyt przy D = 0,5, co upraszcza najgorszy przypadek do V_bus / (4 x L x f_pwm). Przestawione w zależności od potrzebnej częstotliwości:
f_pwm jest większe lub równe V_bus / (4 x L x delta_I_allow)
Wybierz delta_I_allow jako ułamek znamionowego prądu fazowego. Dziesięć do dwudziestu procent utrzymuje skromne straty żelaza i miedzi i sprawia, że pętla prądowa jest łatwym celem; powyżej trzydziestu procent zaczyna pojawiać się dodatkowe nagrzewanie, słyszalny hałas, a w przypadku napędów bezczujnikowych głośniejsza obserwacja wstecznego pola elektromagnetycznego.
Ponownie silnik odniesienia: V_bus 310 V DC, L 8 mH, znamionowy prąd fazowy 2,5 A, dopuszczalne tętnienie 20 procent, więc delta_I_allow = 0,5 A między szczytami.
f_pwm jest większe lub równe 310 / (4 x 0,008 x 0,5) = 310 / 0,016 = 19,375 Hz
Zaokrągla się to do 20 kHz. Przy 12 kHz ten sam silnik przenosi 0,81 A tętnienia, czyli około 32 procent wartości znamionowej, a przy 8 kHz przenosi 0,97 A, blisko 39 procent. To jest dokładnie to pasmo tętnienia widoczne na uszkodzonym dysku z pierwszego akapitu, co wyjaśnia zarówno wycie, jak i dodatkowe 22 stopnie C.
Trzy poprawki poprawiają szacunek. Modulacja wektora przestrzennego z wtryskiem trzeciej harmonicznej daje w przybliżeniu 15 procent mniej tętnienia w najgorszym przypadku niż powyższe wyrażenie sinusoidalne, więc oszacowanie 20 kHz często zachowuje się jak 18 kHz. Jeśli silnik przez większą część swojego obciążenia pracuje z niskim współczynnikiem modulacji, najgorszy przypadek przy D = 0,5 może w ogóle nie wystąpić w punkcie pracy i można zamienić pewien margines tętnienia na mniejsze straty przełączania. I odwrotnie, jeśli silnik musi przetrwać zablokowany wirnik lub duży spadek napięcia, obciążenie przekroczy 0,5 i najgorszy przypadek stanie się rzeczywistością.
Krok czwarty: Zachowaj wystarczającą liczbę cykli przełączania na krok komutacji
Nośnik musi być także szybki w stosunku do częstotliwości elektrycznej silnika, w przeciwnym razie napęd będzie miał zbyt mało możliwości regulacji prądu w każdym sektorze. Najpierw oblicz częstotliwość elektryczną:
f_elec = obr./min x pary biegunów / 60
Dla silnika odniesienia przy 1300 obr/min i czterech parach biegunów f_elec = 86,7 Hz. W komutacji sześciostopniowej każdy cykl elektryczny zawiera sześć kroków, więc częstotliwość kroku wynosi 520 Hz. Powszechnie stosowaną wytyczną jest co najmniej dziesięć, a najlepiej dwadzieścia okresów PWM na stopień komutacji, co oznacza, że minimalna częstotliwość wynosi od 5,2 do 10,4 kHz. Należy zauważyć, że obecnie przekracza to dolną granicę RL i zbliża się do poziomu tętnienia, dlatego wentylatory w tej klasie pracują z częstotliwością około 12 do 16 kHz.
Sterowanie zorientowane na pole ma nieco inne ograniczenie. Pętla prądowa zazwyczaj aktualizuje się raz na okres nośny, zatem częstotliwość nośna musi być co najmniej dziesięciokrotnie większa od częstotliwości elektrycznej, aby utrzymać pętlę stabilną przy maksymalnej prędkości, a nawet więcej, jeśli wymagane jest niskie tętnienie momentu obrotowego przy niskiej prędkości. Pomiar prądu przy pojedynczym boczniku dodaje trudniejsze ograniczenie: bocznik jest czytelny tylko w określonych oknach okresu przełączania, więc przy bardzo dużym obciążeniu okna pomiarowe kurczą się, a przemiennik albo pomija pomiary, albo obniża wartość nośną.
Silniki wysokoobrotowe całkowicie łamią wytyczne. Silnik o prędkości 20 000 obr./min i czterech parach biegunów ma częstotliwość f_elec = 1333 Hz i sześciostopniową częstotliwość 8 kHz. Wymaganie dwudziestu okresów PWM na krok wymagałoby częstotliwości 160 kHz, co jest niepraktyczne w przypadku bipolarnego mostka tranzystorowego z izolowaną bramką i kosztowne nawet w przypadku węglika krzemu. Prawdziwe napędy w tym trybie przełączają się na jeden efektywny impuls na krok komutacji, synchronizując PWM ze zdarzeniem komutacji, zamiast pracować swobodnie. Szersza kwestia jest taka: jeśli częstotliwość elektryczna zbliża się do kilku kiloherców, obliczenia nośnej należy wykonać razem ze schematem modulacji, a nie osobno.
Jeśli chcesz bardziej szczegółowo poznać sekwencję przełączania i synchronizację sektora, zapoznaj się z tym wyjaśnieniem jak kontroler BLDC zamienia PWM w komutację przechodzi krok po kroku przez bramę.
Biorąc za przykład referencyjny silnik wentylatora, konstrukcja z zewnętrznym wirnikiem 220 V i 600 W w serii DC149 realistycznie odpowiada tym liczbom, a opublikowane dane dotyczące uzwojenia stanowią użyteczną kontrolę krzyżową z własnymi pomiarami laboratoryjnymi.
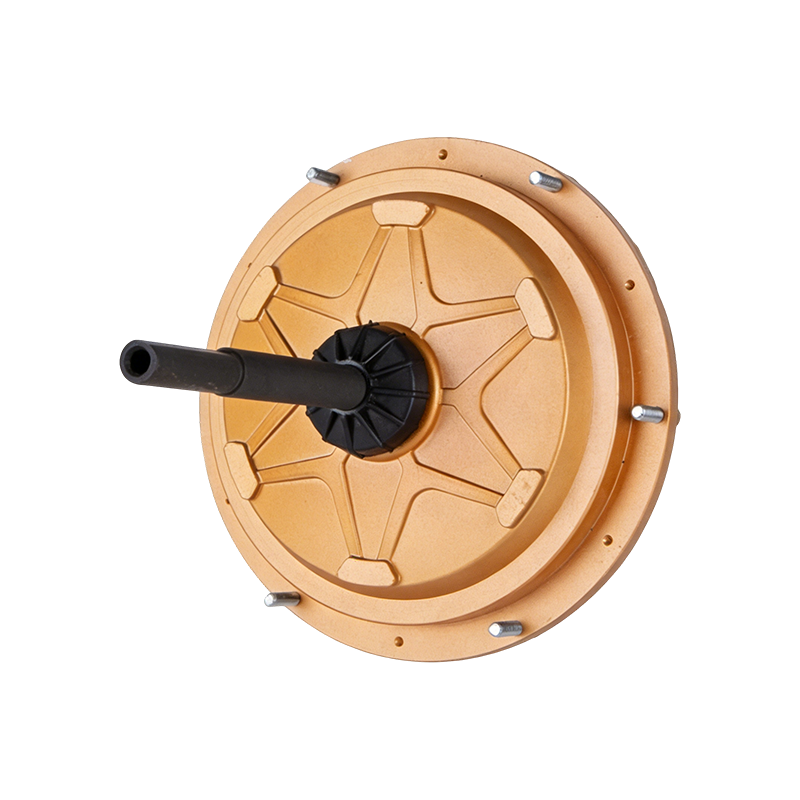 DC149 220 V 600 W Silnik chłodnicy powietrza BLDC z zewnętrznym wirnikiem Silnik BLDC 220 V i 600 W z wirnikiem zewnętrznym do chłodnic powietrznych, z opublikowanymi danymi uzwojenia, które można sprawdzić krzyżowo z pomiarami laboratoryjnymi. Zobacz produkt →
Krok piąty: Przetestuj kandydata na suficie
Gdy znane są już minimalne poziomy, górny limit decyduje o tym, na jaką marżę możesz sobie pozwolić. Liczą się cztery ograniczenia, a pierwsze dwa zwykle wiążą się jako pierwsze.
Strata przełączania
Przybliżone oszacowanie dla każdego urządzenia wynosi P_sw = 0,5 x V_bus x I_faza x (t_on t_off) x f_pwm. Przy magistrali 310 V, szczytowym prądzie fazowym 3,5 A, łącznym czasie przejścia 100 ns i częstotliwości nośnej 16 kHz każde urządzenie rozprasza około 0,87 W na skutek samego przełączania. Przy 20 kHz wynosi to 1,08 W, a przy 8 kHz spada do 0,43 W. Pomnóż przez liczbę urządzeń aktywnych w schemacie modulacji, dodaj straty przewodzenia i sprawdź opór cieplny obudowy i radiatora. Margines złącza 25 stopni C w najgorszych warunkach otoczenia jest rozsądnym celem projektowym i jest to liczba, która zwykle zabija ambitny plan 40 kHz na naturalnie chłodzonej płycie.
Czas martwy i minimalna szerokość impulsu
Czas martwy to stały podatek od cyklu pracy. Przy 16 kHz okres wynosi 62,5 mikrosekundy, więc czas martwy 1 mikrosekundy kosztuje 1,6 procent okresu; przy 5% zadanym obciążeniu, co stanowi 32% błąd przyłożonego napięcia, powodując zniekształcenie prądu i tętnienie momentu obrotowego przy niskiej prędkości. Krótsze czasy martwe zmniejszają błąd, ale zwiększają ryzyko przebicia w miarę wzrostu temperatury złącza i opóźnienia dryftu urządzenia. Wiele sterowników bramek określa również minimalny impuls wejściowy, zwykle od 50 do 200 ns, który ogranicza użyteczny zakres obciążenia przy wysokich częstotliwościach nośnych.
Rozdzielczość timera
Zegar 100 MHz w trybie wyrównanym do środka daje 6250 zliczeń na okres przy 16 kHz, więc stopień wypełnienia wynosi około 0,016 procent. Przy 80 kHz ten sam timer daje 1250 zliczeń i 0,08 procent kroków. Obydwa są wykonalne, ale gruba obudowa ogranicza precyzyjną regulację prądu przy niewielkim obciążeniu.
Hałas akustyczny i EMC
Pasmo od 8 do 12 kHz to najgorsze miejsce do siedzenia dla ludzkiego słuchu i jest to jeden z powodów, dla których dyski 8 kHz brzmią tak nieprzyjemnie. Przejście na 16 kHz pomaga większości dorosłych, ale nie każdemu; Częstotliwość 20 kHz i wyższa jest zwykle niesłyszalna, ale zwiększa straty i emisję promieniowania. Losowa lub ditherowana modulacja nośnej rozszerza widmo i usuwa czysty ton, kosztem nieco większego tętnienia prądu i bardziej złożonego schematu próbkowania prądu. Po stronie EMC wyższe częstotliwości nośne powodują, że filtr wejściowy i kabel silnika zachowują się gorzej, więc konstrukcja, która przechodzi przy 12 kHz, nie jest automatycznie zgodna przy 24 kHz.
Sprawdzone porównanie dwóch klas silników
Te same cztery kontrole dają bardzo różne odpowiedzi w zależności od indukcyjności uzwojenia. W poniższej tabeli zastosowano identyczną arytmetykę dla silnika wentylatora o średniej indukcyjności i szybkiego silnika o niskiej indukcyjności.
| Parametr | Silnik wentylatora chłodnicy powietrza | Silnik dmuchawy o dużej prędkości |
|---|---|---|
| Autobus DC | 310 V | 48 V |
| Rezystancja fazowa w temperaturze 25 C | 1,10 oma | 0,05 oma |
| Indukcyjność fazowa na nośniku | 8 mH | 120 mikrohenrów |
| Pary Polaków | 4 | 4 |
| Maksymalna prędkość | 1300 obr./min | 20 000 obr./min |
| Znamionowy prąd fazowy | 2,5 A | 20 A |
| Odcięcie RL | 21,9 Hz | 66 Hz |
| Dziesięciokrotne piętro RL | 219 Hz | 663 Hz |
| Dozwolone tętnienie (20 procent, 15 procent) | 0,5 A | 3 A |
| Falująca podłoga | 19,4 kHz | 33,3 kHz |
| Częstotliwość elektryczna at top speed | 86,7 Hz | 1333 Hz |
| Podłoga komutacyjna (20 okresów na krok) | 10,4 kHz | 160 kHz, nieosiągalne |
| Wybrany przewoźnik | 20 kHz | 40 kHz z PWM zsynchronizowanym z komutacją |
Kolumna o dużej prędkości jest bardziej pouczająca. Jego poziom tętnienia wynoszący 33 kHz jest już wysoki jak na mostek 48 V, a wytyczne komutacji są nieosiągalne, więc projekt musi akceptować mniej okresów PWM na krok i kompensować węższymi taktowaniami pętli prądowej i lepszym filtrowaniem wstecznego pola elektromagnetycznego. To normalny kompromis inżynieryjny, a nie błąd, ale musi być świadomy. Jeśli kupisz taki silnik ze zintegrowanym sterownikiem, kompromis jest już wpisany w oprogramowanie i nie można go zmienić.
Znaczenie dysków zintegrowanych dla Twoich obliczeń
Wiele silników wentylatorów i chłodnic powietrznych jest obecnie dostarczanych z falownikiem zamontowanym na osłonie końcowej, a częstotliwość nośna jest stała na poziomie wybranym przez producenta napędu, zwykle od 16 do 20 kHz. Dla kupującego powyższa arytmetyka staje się raczej ćwiczeniem weryfikacyjnym niż zadaniem projektowym.
Poproś o częstotliwość przełączania na piśmie i zapytaj, czy jest ona stała, czy konfigurowalna. Następnie zadaj dwa pytania, które wykażą, czy liczba została wybrana celowo: jakie jest zmierzone tętnienie międzyszczytowe przy obciążeniu znamionowym i jaki jest margines temperatury złącza przy maksymalnej znamionowej temperaturze otoczenia. Dostawca, który może odpowiedzieć na oba pytania, dokonał obliczeń. Dostawca, który podaje tylko częstotliwość, tego nie robi.
Potwierdź także, który PWM opisuje arkusz danych. Silniki wentylatorów z komutacją elektroniczną w klasie od 350 W do 1500 W zazwyczaj akceptują polecenie analogowe od 0 do 10 V lub polecenie PWM o niskiej częstotliwości podczas pracy ze stałą nośną wewnętrzną, a pomieszanie tych dwóch spowoduje problem z uruchomieniem, który będzie wyglądał jak usterka oprogramowania sprzętowego.
W przypadku instalacji 380 V, w której napęd jest już zintegrowany, a nośnik jest zamocowany, praktycznym sprawdzeniem jest to, czy indukcyjność uzwojenia i opublikowane tętnienie są spójne w tym nośniku, co warto zadać dostawcy silnika wentylatora 380 V 1500 W EC.
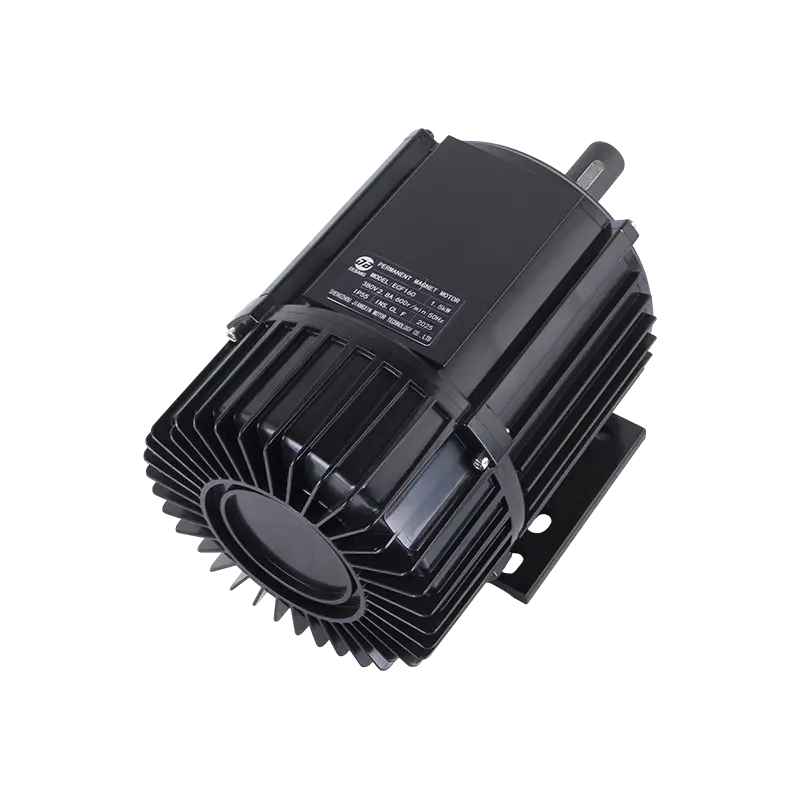 Silnik wentylatora ECF160 380 V 1500 W EC do chłodnic wyparnych Silnik wentylatora EC 380 V 1500 W do chłodnic wyparnych; jego indukcyjność uzwojenia i opublikowane tętnienie można sprawdzić na stałym nośniku. Zobacz produkt →
Walidacja na ławce: cztery pomiary, które rozstrzygają spór
Obliczenia zawężają pole; pomiary wyłonią zwycięzcę. Przeprowadź te cztery testy na częstotliwości kandydującej i w jednym kroku po obu jej stronach, na przykład 12, 16 i 20 kHz.
- Aktualne tętnienie. Rejestruje prąd fazowy za pomocą skompensowanego bocznika lub sondy o dużej przepustowości, przy obciążeniu 25%, 50% i 100%. Porównaj zakres międzyszczytowy z dopuszczalną wartością. Uważaj na tętnienia, które rosną szybciej niż przewidywano przy obciążeniu, co sygnalizuje nasycenie indukcyjności.
- Temperatura uzwojenia i urządzenia. Namocz przy obciążeniu znamionowym, aż temperatura się ustabilizuje, a następnie porównaj dwóch lub trzech kandydatów. Różnica 2 do 4 stopni C we wzroście uzwojenia pomiędzy 16 a 20 kHz jest typowa i mówi, co kupuje dodatkowa strata przełączania.
- Wydajność w punkcie pracy. Zmierz moc wejściową prądu stałego oraz moc wału lub powietrza w rzeczywistym cyklu pracy aplikacji, a nie w jednym punkcie nominalnym. Obciążenia wentylatorów działają zgodnie z prawem sześcianu, więc większość rocznej energii jest zużywana znacznie poniżej pełnej prędkości, gdzie nośnik i schemat modulacji mają większe znaczenie niż przy obciążeniu znamionowym.
- Przemiatanie akustyczne. Uruchom silnik na prędkości od 10 do 100 procent na każdej potencjalnej nośnej i słuchaj sygnałów dźwiękowych. Należy zwrócić uwagę na rezonanse strukturalne w obudowie wentylatora, ponieważ nośnik, który jest cichy przy jednej prędkości, może wzbudzić rezonans wspornika przy innej prędkości.
Zachowaj kartę pomiarową wraz z zapisem projektu. Kiedy dwa lata później klient zgłasza skargę dotyczącą hałasu, różnica pomiędzy celowym wyborem 16 kHz a przypadkowym staje się bardzo widoczna.
Błędy powtarzające się w prawdziwych projektach
- Korzystanie z indukcyjności arkusza danych bez częstotliwości testowej. Wartość zmierzona przy 100 Hz może zawyżać wydajność tętnienia o 20 procent lub więcej.
- Zapominając o szynie korekcji współczynnika mocy. Tętnienia skalują się wraz z napięciem magistrali, zatem silnik 220 V podłączony do łącza prądu stałego o napięciu 390 V przenosi o 26 procent więcej tętnienia niż ten sam silnik pod napięciem 310 V.
- Dobieranie odbywa się wyłącznie w temperaturze 25 stopni C. Gorący opór podnosi wartość odcięcia RL, a nasycenie obniża indukcyjność; obaj popychają falującą podłogę w górę.
- Zakładając, że wyższy przewoźnik jest zawsze lepszy. Powyżej około 24 kHz na naturalnie chłodzonej płycie straty przełączania i zniekształcenia w czasie martwym często kosztują więcej, niż można kupić za poprawę tętnienia.
- Mylenie polecenia PWM z nośną. Są to różne sygnały o różnych specyfikacjach, a niedopasowanie wygląda jak błąd sterowania.
- Zmiana nośnej bez przestrajania pętli prądowej. Wzmocnienia pętli odpowiadające 8 kHz są zwykle zbyt agresywne przy 20 kHz, a objawem są oscylacje przy skokach obciążenia.
Gdzie obliczenia lądują w praktyce
Do wyparnej chłodnicy powietrza lub wentylator przemysłowy silnik do pracy w zakresie od 350 W do 1500 W z indukcyjnością fazową od 6 do 12 mH, arytmetyka jest zbieżna przy częstotliwości od 12 do 20 kHz, a 16 kHz jest rozsądną wartością domyślną przy 20 kHz jako ścieżką aktualizacji, gdy wymagają tego tętnienia lub szum. Poniżej 8 kHz uzwojenia o średniej indukcyjności przenoszą zbyt duże tętnienia, aby zachować ciszę i chłód. Powyżej 24 kHz koszty przełączania i czasu jałowego zwykle przewyższają korzyści w przypadku mostka chłodzonego konwekcyjnie. W przypadku silników o dużej prędkości i niskiej indukcyjności częstotliwość graniczna wzrasta do 30–40 kHz i jednocześnie należy ponownie rozważyć schemat modulacji.
Jeśli silnik i napęd są określone razem, najczystszym rozwiązaniem jest zamocowanie nośnika, opublikowanie indukcyjności i rezystancji uzwojenia na tym nośniku oraz określenie tętnienia przy obciążeniu znamionowym. W przypadku silnika z chłodnicą powietrza o napięciu 220 V i mocy 1500 W z wirnikiem zewnętrznym i stałym nośnikiem wewnętrznym ta kombinacja sprawia, że hałas i zachowanie termiczne są przewidywalne przed zbudowaniem pierwszego prototypu.
 DC198 220 V 1500 W Silnik chłodnicy powietrza BLDC z zewnętrznym wirnikiem Silnik chłodnicy powietrza BLDC o mocy 220 V i mocy 1500 W z wirnikiem zewnętrznym do łączenia napędów ze stałym nośnikiem, gdzie indukcyjność uzwojenia i tętnienia obciążenia znamionowego umożliwiają przewidywanie hałasu i zachowania termicznego. Zobacz produkt →
Robocza lista kontrolna jest krótka. Zmierz indukcyjność na fazę przy częstotliwości nośnej i w gorącym, nasyconym stanie. Oblicz wartość odcięcia RL i pomnóż przez dziesięć. Oblicz poziom tętnienia z V_bus / (4 x L x delta_I_allow) przy D = 0,5. Oblicz częstotliwość elektryczną i potwierdź, że nadal otrzymujesz dziesięć lub więcej okresów przełączania na stopień komutacji, lub zmień schemat modulacji, jeśli nie. Następnie sprawdź stratę przełączania, czas martwy i rozdzielczość timera przy wybranej wartości i potwierdź, przeszukując trzy częstotliwości kandydujące. Zrób to raz na parowanie napędu silnikowego, a pytanie przestanie być domysłem.
Powiązane Produkty
-
 DC149 220 V/700 W Zewnętrzny silnik chłodnicy powietrza BLDC
-
 DC149 220 V 850 W Zewnętrzny silnik chłodnicy powietrza BLDC
-
 DC149 220 V 600 W Zewnętrzny silnik chłodnicy powietrza BLDC
-
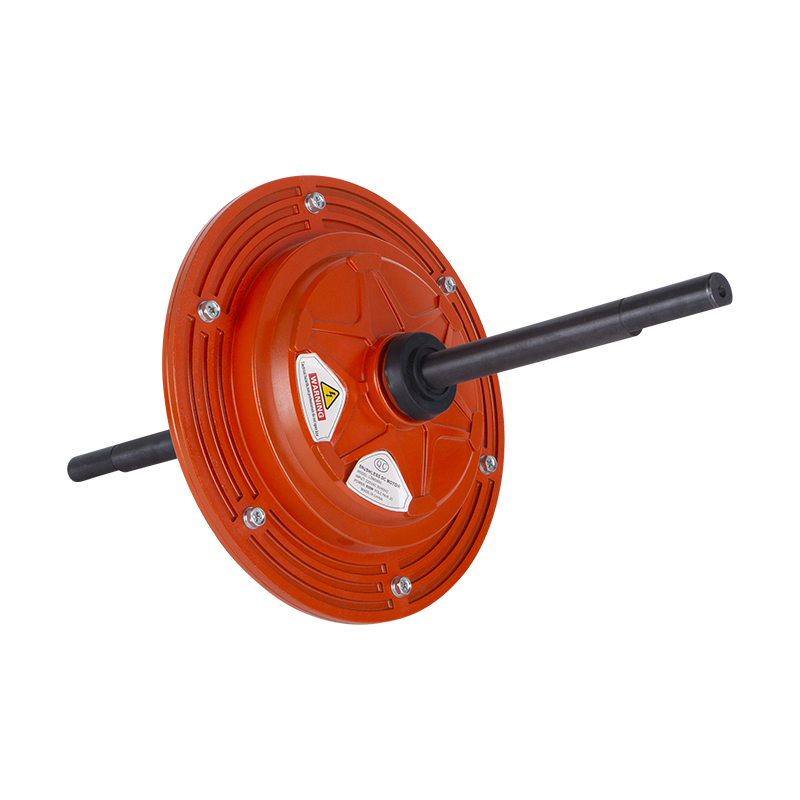 DC149 220 V 850 W Zewnętrzny silnik chłodnicy powietrza BLDC
-
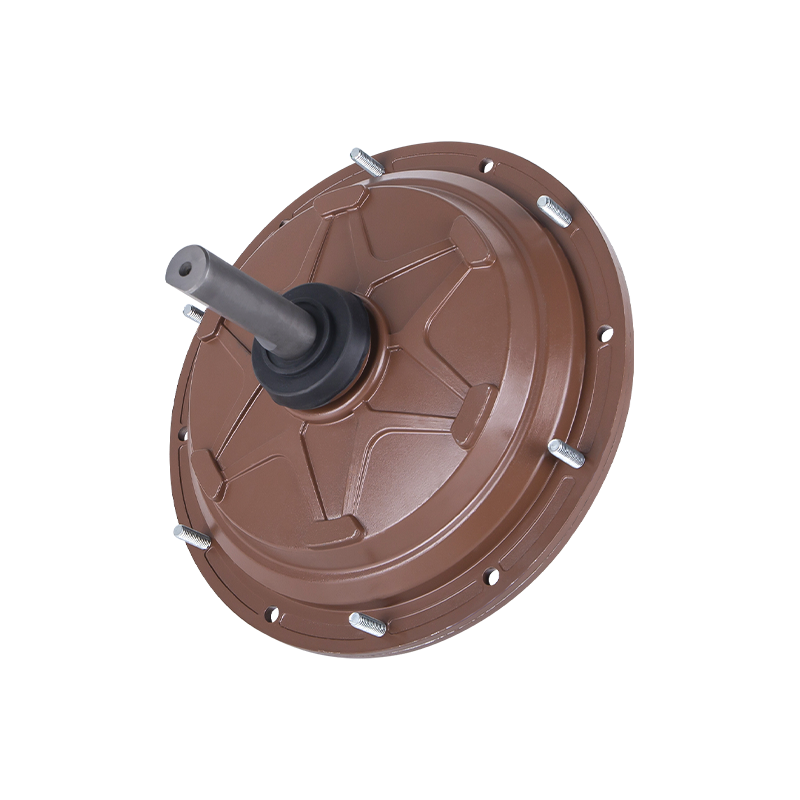 DC149 220 V 650 W Zewnętrzny silnik chłodnicy powietrza BLDC
-
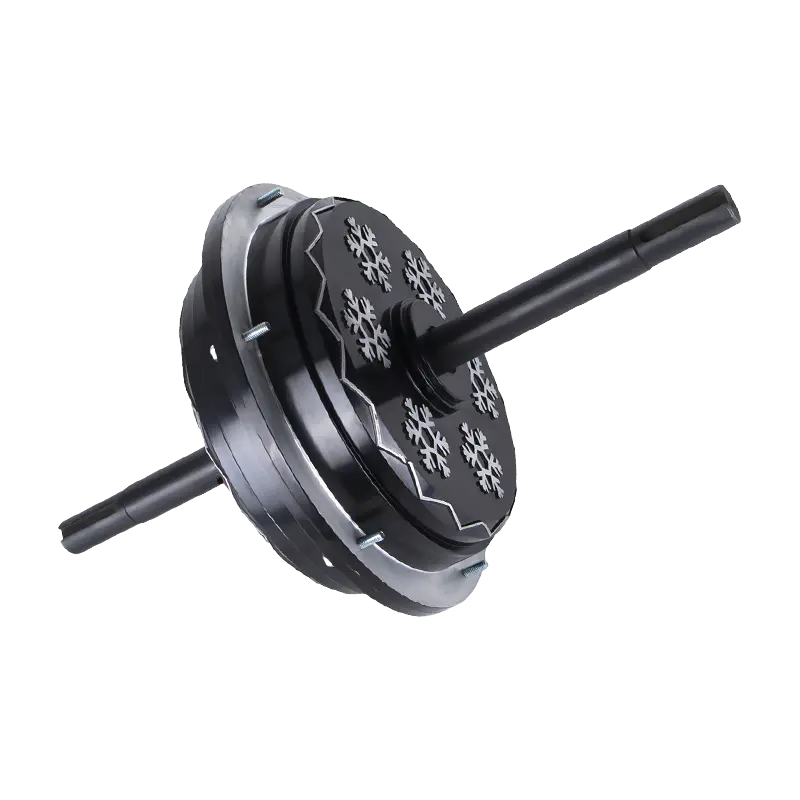 DC198 220 V 1500 W Zewnętrzny silnik chłodnicy powietrza BLDC
 Gotowy do dostosowania
Twoje produkty silnikowe?
Jesteśmy profesjonalnymi producentami silników, dostarczającymi mocną, stabilną i wydajną moc rdzenie dla wszystkich gałęzi przemysłu dzięki precyzyjnemu wykonaniu i innowacjom.
Skontaktuj się z nami
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Adres firmy
Prawa autorskie © by Shengzhou Jiangxin Motor Technology Co., Ltd. Wszelkie prawa zastrzeżone.
Hurtowi producenci przemysłowych silników wentylatorów