Nr 8, Duxiu San Road, miasto Ganlin, miasto Shengzhou, miasto Shaoxing, prowincja Zhejiang, Chiny
Kategoria wiadomości
Kategoria produktu
Powrót EMF silnika BLDC: jak obliczyć go na podstawie prędkości, Kv i strumienia
Silnik wentylatora BLDC 48 V pracuje z prędkością 3000 obr./min, a oscyloskop pokazuje szczytowy przebieg międzyfazowy o napięciu 30 V. Bezczujnikowy próg przejścia przez zero sterownika jest ustawiony w pobliżu połowy szyny DC. Czy silnik uruchomi się niezawodnie i czy zmierzone napięcie faktycznie jest tylnym polem elektromagnetycznym? Odpowiedź zależy od tego, jak zdefiniowana jest stała tylnego pola elektromagnetycznego, czy jest to wartość fazowa czy międzyfazowa i czy jest to wartość szczytowa czy skuteczna. Błędne definicje mogą zamienić proste obliczenia w błędne ustawienie sterownika lub niedopasowaną kolejność silników.
Krótka odpowiedź brzmi: oblicz z powrotem EMF E = Ke × ω , gdzie Ke jest stałą tylnego pola elektromagnetycznego i ω jest mechaniczną prędkością kątową. Użyj tej samej podstawy fazy/linii i wartości szczytowej/RMS, co stała. Jeśli dostępny jest tylko współczynnik Kv, należy go najpierw przekonwertować. Jeśli silnik jest już na stole warsztatowym, zmierz przebieg i oblicz Ke na podstawie znanej prędkości. W poniższych sekcjach przedstawiono każdą metodę, konwersje jednostek powodujące najwięcej błędów oraz kontrole, które warto przeprowadzić przed wydaniem zamówienia.
Podstawowa formuła i znaczenie każdego symbolu
Do obliczeń pierwszego przejścia użyj formularza mechanicznego:
E faza, szczyt = Ke faza, szczyt × ω m
Tutaj ω m to prędkość wału w radianach na sekundę: ω m = 2πn/60, przy n w obr./min. Ke musi być wyrażone w V na rad/s. Jeśli w arkuszu danych podano Ke w V/kobr./min, V/rpm lub Kv w obr/min/V, przelicz je przed pomnożeniem. To samo równanie działa w przypadku trapezowego silnika BLDC i sinusoidalnej maszyny PM, ale interpretacja kształtu fali ulega zmianie: w przypadku silników trapezowych należy zastosować amplitudę o płaskim szczycie; w przypadku silników sinusoidalnych należy konsekwentnie stosować wartości szczytowe lub RMS.
W przypadku maszyny sinusoidalnej ze znanym powiązaniem strumienia postać fizyczna to:
E faza, szczyt = p × λ m × ω m
gdzie p jest liczbą par biegunów, a λ m jest szczytowym powiązaniem strumienia na fazę w zwojach Wb. Wartość fazowa RMS wynosi E faza, szczyt / √2. W przypadku sinusoidalnego napięcia międzyfazowego należy pomnożyć wartość RMS fazy przez √3. W przypadku sześciostopniowego silnika trapezowego wartość płaskiego wierzchołka międzyfazowego jest często prawie dwukrotnie większa niż wartość płaskiego szczytu fazowego, ale należy potwierdzić kształt fali, ponieważ dokładna zależność zależy od komutacji i układu uzwojeń.
| Ilość | Symbol | Jednostka | Co potwierdzić |
|---|---|---|---|
| Prędkość mechaniczna | n | rpm | Prędkość wału, a nie częstotliwość elektryczna |
| Prędkość kątowa | ω m | rad/s | ω m = 2πn / 60 |
| Tylna stała EMF | Ke | V/(rad/s) | Faza lub linia do linii; szczytowa lub RMS |
| Cofnij pole elektromagnetyczne | E tel | V | Użyj tej samej podstawy co Ke |
| Powrót EMF między liniami | E LL | V | √3 dla sinusoidalnej wartości skutecznej; około 2× płaski blat dla trapezu |
| Częstotliwość elektryczna | f e | Hz | f e = p × n / 60 |
Konwersja jednostek Kv, Ke i arkuszy danych bez kosztownych błędów
Kv jest zwykle podawany w obr/min na wolt. W przypadku obliczeń typu DC bez obciążenia stała tylna EMF w V/(rad/s) wynosi:
Ke = 60 / (2π × Kv) = 9,549 / Kv
Jeżeli Kv wynosi 100 obr/min/V, Ke wynosi około 0,0955 V/(rad/s). Przy 3000 obr/min, ω m wynosi 314,16 rad/s, więc obliczona zwrotna siła elektromotoryczna wynosi około 30,0 V. Jeśli w arkuszu danych zdefiniowano wartość Kv między liniami, to 30,0 V jest wartością między liniami. Jeśli Kv jest oparty na fazie, jest to wartość fazowa. Liczba jest taka sama tylko wtedy, gdy podstawa jest ta sama.
W przypadku silników przemysłowych Ke często podaje się w V/krpm. Przelicz go, dzieląc przez 104,72, ponieważ 1000 obr./min równa się 104,72 rad/s. Ke wynoszące 12 V/krpm wynosi zatem 0,1146 V/(rad/s). Przy 1500 obr./min tylne pole elektromagnetyczne wynosi 0,1146 × 157,08 = 18,0 V na tej samej podstawie faza/linia co w arkuszu danych.
Typowym ryzykiem zakupowym jest podanie przez dostawcę „Ke = 0,12” bez jednostek. Czy jest to V/rpm, V/(rad/s), V/krpm, szczyt fazowy czy wartość RMS między liniami? W tej pojedynczej liczbie można ukryć współczynnik 2 lub √3. Poproś o definicję na piśmie oraz o kształt fali i prędkość testową użyte do jej uzyskania. Jeśli silnik jest przeznaczony do sterowania bezczujnikowego, należy również poprosić o tylne pole elektromagnetyczne przy minimalnej prędkości roboczej, a nie tylko przy prędkości znamionowej.
Obliczenia na podstawie wymiarów fizycznych i powiązania strumienia
Gdy prototyp nie ma przydatnego arkusza danych, najbardziej bezpośrednią drogą jest połączenie strumienia. Jeśli zespół projektowy zna połączenie strumienia szczytowego na fazę, użyj E faza, szczyt = p × λ m × ω m . Na przykład p = 4, λ m = 0,05 Wb-obrotów, a n = 1500 obr./min daje ω m = 157,08 rad/s. Szczytowa wartość EMF zwrotnej fazy wynosi 4 × 0,05 × 157,08 = 31,4 V. Wartość RMS fazy wynosi 22,2 V, a sinusoidalna wartość RMS między liniami wynosi 38,5 V.
Jeśli połączenie strumienia nie jest dostępne, ale znane jest uzwojenie i obwód magnetyczny, obliczenia można wykonać na podstawie zwojów na fazę, współczynnika uzwojenia, strumienia w szczelinie powietrznej na biegun i prędkości. W praktyce niepewność dotycząca gęstości strumienia w szczelinie powietrznej, współczynnika ułożenia warstw i efektów końcowego uzwojenia jest na tyle duża, że obliczoną wartość należy traktować jako szacunkową wartość projektową. Nawiń próbkę, wiruj ją z bezpieczną prędkością i zmierz kształt fali. Pomiar ten jest także najszybszym sposobem sprawdzenia, czy zamierzony przebieg jest bliższy sinusoidzie czy trapezowi. Aby uzyskać informacje na temat komutacji i zachowania kształtu fali, Artykuł dotyczący zasad działania BLDC to przydatne odniesienie.
Metoda pomiaru: luneta, wiertło i bezpieczne wirowanie bez obciążenia
Na stole odłącz sterownik i zakręć silnikiem za pomocą wiertarki, tokarki lub innego silnika. Zmierz napięcie międzyfazowe za pomocą sondy różnicowej lub izolowanego wejścia oscyloskopu. Nie przekraczaj wartości znamionowych trybu wspólnego sondy i nie podłączaj uziemionej sondy oscyloskopowej do mostka trójfazowego pod napięciem. Przy znanej prędkości przechwyć kształt fali i zapisz albo płaską amplitudę, albo sinusoidalny szczyt i wartości RMS, w zależności od typu silnika.
Oblicz Ke ze zmierzonego napięcia i prędkości: Ke = E zmierzone / ω m . Następnie sprawdź częstotliwość elektryczną za pomocą f e = p × n / 60. Silnik czterobiegunowy wirujący z prędkością 1200 obr./min powinien wykazywać częstotliwość elektryczną 80 Hz, czyli okres 12,5 ms. Jeśli częstotliwość jest nieprawidłowa, sprawdź liczbę biegunów lub rzeczywistą prędkość wału. Jeśli amplituda jest niższa niż oczekiwana, sprawdź tłumienie sondy, połączenie uzwojenia i czy pomiar jest fazowy, czy międzyfazowy.
Aby szybko sprawdzić produkcję, wiruj z niską stałą prędkością, zapisz napięcie międzyszczytowe linii i porównaj je ze znaną, dobrą próbką. Nie zastępuje to pełnego testu silnika, ale pozwala wykryć nieprawidłowe zwoje uzwojenia, odwrócone fazy i problemy z magnesem, zanim silnik dotrze na linię montażową. Utrzymuj prędkość testową znacznie poniżej maksymalnej prędkości znamionowej i korzystaj z chronionego stanowiska testowego.
Dlaczego napięcie na zaciskach nie jest tylnym polem elektromagnetycznym pod obciążeniem
Bez obciążenia napięcie na zaciskach jest zbliżone do tylnego pola elektromagnetycznego, ponieważ prąd jest mały. Pod obciążeniem przyłożone napięcie musi pokonać zwrotne pole elektromagnetyczne, spadek rezystancyjny i spadek indukcyjny: V faza = E faza I × R L × di/dt. Silnik z rezystancją fazową 0,5 Ω przenoszący prąd 10 A ma spadek rezystancji 5 V, zanim zostanie uwzględniona jakakolwiek indukcyjność lub utrata falownika. Dlatego obliczenia wykonane na podstawie samej szyny DC mogą zawyżać dostępną prędkość lub zaniżać prąd przy danym obciążeniu.
Operacja PWM dodaje kolejną warstwę. Falownik przykłada napięcie przerywane, a tętnienie prądu silnika zależy od częstotliwości przełączania i indukcyjności. Spadki diod, czas martwy i rezystancja kabla również usuwają margines napięcia. W przypadku sterowania bezczujnikowego komparator przejścia przez zero widzi kształt fali końcowej, a nie idealne źródło tylnego pola elektromagnetycznego. Filtry stosowane do usuwania szumu PWM wprowadzają opóźnienie fazowe, które staje się coraz ważniejsze wraz ze wzrostem częstotliwości elektrycznej. Oblicz oczekiwaną zwrotną siłę elektromotoryczną przy prędkościach minimalnych i maksymalnych, następnie porównaj próg komparatora i opóźnienie filtra z tymi wartościami.
Umieszczenie obliczeń w zapytaniu dotyczącym silnika
Przydatne zapytanie określa wymaganą siłę elektromotoryczną zwrotną przy określonej prędkości, zakres szyny DC, podstawę faza/linia i akceptowalną tolerancję. Na przykład: „Przy 2400 obr./min szczytowa siła elektromotoryczna międzyfazowa musi wynosić 42 V ±5%, mierzona przy silniku o temperaturze 25 °C i napędzanym przez zewnętrzny silnik główny.” Jest to znacznie jaśniejsze niż proszenie o „silnik 0,2 Ke”, ponieważ eliminuje niejednoznaczność jednostek przed zbudowaniem próbek. Jeśli silnik przeznaczony jest do zastosowania z wentylatorem lub chłodnicą powietrza, należy również podać krzywą obciążenia i minimalną prędkość, przy której musi działać rozruch bezczujnikowy.
Do pracy w chłodnicy powietrza silnik BLDC z zewnętrznym wirnikiem może uprościć zespół mechaniczny, ponieważ wentylator można zamontować bezpośrednio na wirniku. Reprezentatywną opcją jest 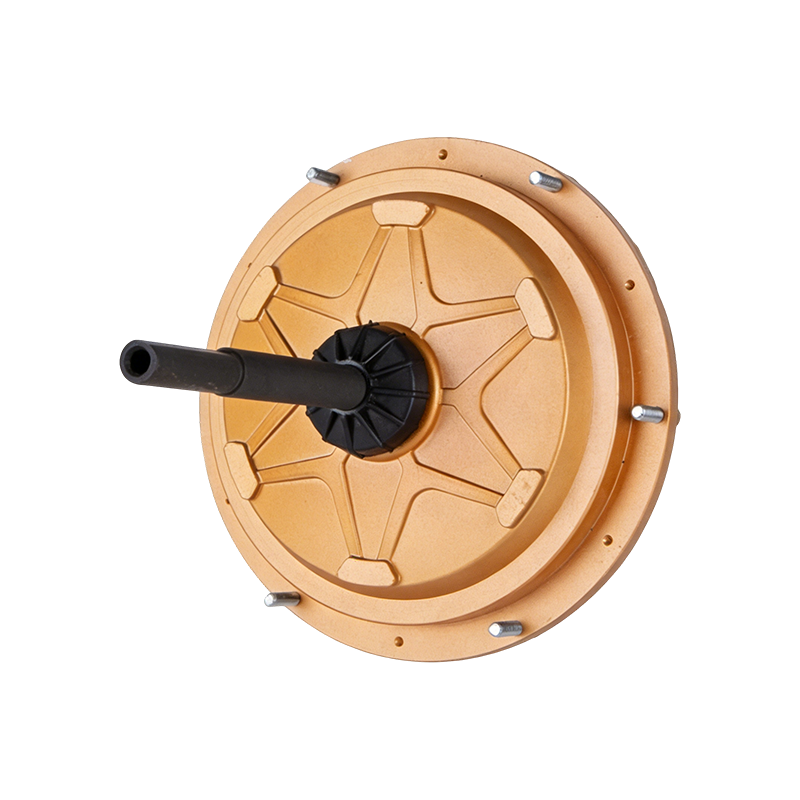 DC149 220 V 600 W Zewnętrzny silnik chłodnicy powietrza BLDC Silnik BLDC 220 V i 600 W z zewnętrznym wirnikiem do chłodnic powietrznych, oferujący bezpośredni montaż wentylatora, stopień ochrony IP55 i bezobsługową konstrukcję dostosowaną do zastosowań w chłodnictwie przemysłowym. Zobacz produkt → Silnik zewnętrznej chłodnicy powietrza BLDC o mocy 600 W. W przypadku większych systemów wentylacyjnych bardziej odpowiedni może być silnik wentylatora EC; the
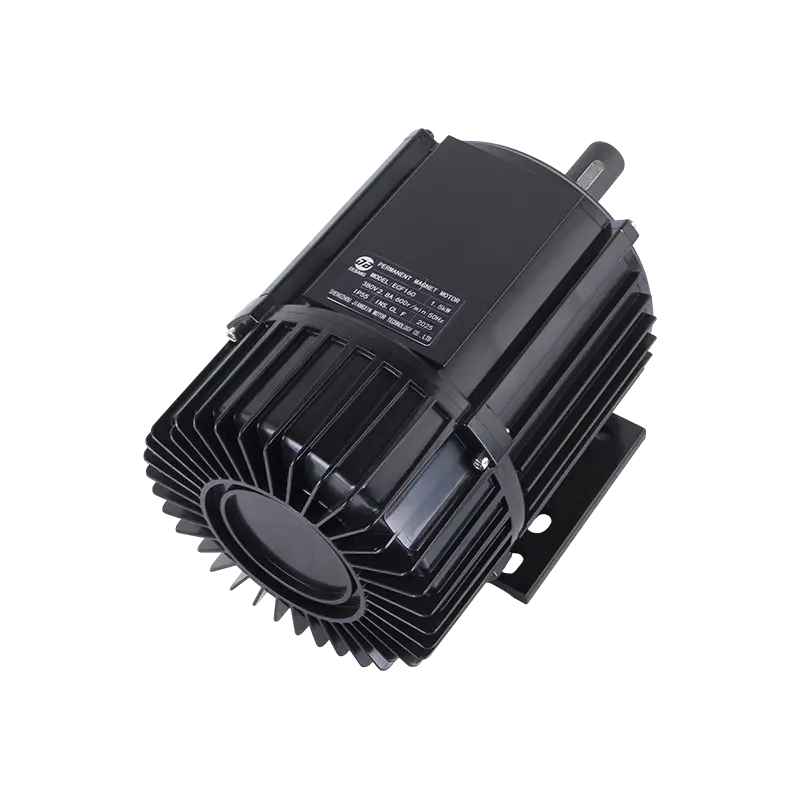 Silnik wentylatora ECF160 380 V 1500 W EC Wysokowydajny silnik wentylatora EC do wyparnych chłodnic powietrza, o mocy 380 V i mocy 1500 W, stopniu ochrony IP55 i cichej pracy, dostosowany do większych systemów wentylacyjnych. Zobacz produkt → Jednym z przykładów jest silnik wentylatora EC o mocy 1500 W. The strona aplikacji wentylatora przemysłowego pokazuje, w jaki sposób te rodziny silników są powiązane z obciążeniami wentylatorów. Użyj obliczenia tylnego pola elektromagnetycznego, aby sprawdzić margines kontroli przy niskiej prędkości, a nie tylko moc znamionową.
Sprawdzone przykłady i końcowa kontrola poprawności
Przykład 1 — Konwersja Kv. Kv = 100 obr/min/V, n = 3000 obr/min. Ke = 9,549 / 100 = 0,0955 V/(rad/s). ω m = 314,16 rad/s. E = 30,0 V na tej samej podstawie co Kv. Jeśli Kv jest liniowe, wynik jest liniowy.
Przykład 2 — arkusz danych Ke. Ke = 0,12 V/(rad/s) szczytowa międzyfazowa, n = 3000 obr./min. E LL, szczyt = 0,12 × 314,16 = 37,7 V. W przypadku magistrali 48 V idealny margines wynosi około 10,3 V przed spadkiem rezystancji i spadkiem falownika.
Przykład 3 — połączenie strumienia. p = 4, λ m = 0,05 Wb-obrotów, n = 1500 obr./min. E faza, szczyt = 31,4 V, E faza,rms = 22,2 V i E LL, rms = 38,5 V dla maszyny sinusoidalnej.
Przed zaakceptowaniem wyniku wykonaj poniższą listę kontrolną:
- Zapisz, czy napięcie jest fazowe, czy międzyfazowe.
- Zapisz, czy jest to wartość szczytowa, międzyszczytowa czy RMS.
- Przeliczaj prędkość na rad/s mechaniczne, a nie rad/s elektryczne.
- Zamień Ke na V/(rad/s) i zachowaj tę samą podstawę.
- Porównaj wynik z pomiarem przy niskiej prędkości bez obciążenia.
- Pozostaw margines napięcia dla rezystancji, indukcyjności, diod i opóźnienia sterowania.
Ten końcowy pomiar jest najcenniejszym krokiem. Obliczona wsteczna siła elektromagnetyczna jest tak dobra, jak jej definicje jednostek; zmierzony przebieg przy znanej prędkości natychmiast ujawnia błędy fazy, polaryzacji i kształtu fali.
Powiązane Produkty
-
 Y2-100-10 380 V 1100 W silnik wentylatora z włókna szklanego
-
 Y2-100-10 380 V 1500 W silnik wentylatora z włókna szklanego
-
 YY7134 150 V 370 W przenośny silnik do betoniarki
-
 DC144 220 V 600 W Zewnętrzny silnik chłodnicy powietrza BLDC
-
 DC149 220 V 850 W Zewnętrzny silnik chłodnicy powietrza BLDC
-
 YY7134 150 V 370 W przenośny silnik do betoniarki
 Gotowy do dostosowania
Twoje produkty silnikowe?
Jesteśmy profesjonalnymi producentami silników, dostarczającymi mocną, stabilną i wydajną moc rdzenie dla wszystkich gałęzi przemysłu dzięki precyzyjnemu wykonaniu i innowacjom.
Skontaktuj się z nami
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Adres firmy
Prawa autorskie © by Shengzhou Jiangxin Motor Technology Co., Ltd. Wszelkie prawa zastrzeżone.
Hurtowi producenci przemysłowych silników wentylatorów