Nr 8, Duxiu San Road, miasto Ganlin, miasto Shengzhou, miasto Shaoxing, prowincja Zhejiang, Chiny
Kategoria wiadomości
Kategoria produktu
Jak działa sterownik silnika BLDC? Wskazówki dotyczące PWM, komutacji i wyboru
Kiedy silnik chłodnicy powietrza BLDC zasilany napięciem stałym 220 V z zewnętrznym wirnikiem zacznie się obracać, nie będzie słychać trzasku komutatora ani nie będzie widać kurzu ze szczotek. Wirnik obraca się płynnie, a jego prędkość reguluje kompaktowy układ elektroniczny umieszczony gdzieś wewnątrz urządzenia. Obwód ten to sterownik silnika BLDC. Jego zadanie wydaje się proste: zamień prąd stały na sekwencyjnie przełączane prądy trójfazowe i dokładnie wiesz, kiedy je przełączyć. Rezultatem jest silnik samosynchroniczny, który podąża za polem stojana bez styków mechanicznych. Od jakości tego sterownika zależy, czy silnik będzie pracował cicho, wydajnie i przez lata bez przegrzania.
Co właściwie robi sterownik silnika BLDC
Sterownik silnika BLDC spełnia trzy główne funkcje: uruchamia silnik, reguluje prędkość i kontroluje moment obrotowy. Przyjmuje polecenia użytkownika, takie jak docelowa prędkość lub moment obrotowy, wykrywa położenie wirnika i we właściwym momencie zasila prawidłową sekwencję uzwojeń. Ponieważ kierunek i wielkość prądów w trzech uzwojeniach stojana określają sposób poruszania się wirnika z magnesem trwałym, sterownik musi wiedzieć, które uzwojenie zasilić i kiedy to zmienić.
W przypadku trójfazowego silnika BLDC stojan ma uzwojenia trójfazowe oddalone od siebie o 120 stopni. Wirnik zawiera magnesy trwałe. Sterownik wytwarza wirujące pole magnetyczne, które goni bieguny wirnika. Gdy wirnik się porusza, sterownik przyspiesza sekwencję komutacji, tak aby pole ciągnęło wirnik do przodu. W szczotkowanym silniku prądu stałego komutator mechaniczny i szczotki wykonują to przełączanie. W silniku BLDC sterownik robi to elektronicznie, dlatego często nazywa się to komutacją elektroniczną.
Podstawowe elementy sterownika silnika BLDC
Każdy sterownik BLDC, od prostego sterownika wentylatora po serwowzmacniacz, składa się z kilku istotnych bloków. Każdy blok musi współpracować w ciągu mikrosekund:
- Mikrokontroler lub DSP: wykonuje algorytm komutacji, oblicza cykle pracy PWM i zarządza warunkami usterek.
- Sterownik bramki: konwertuje sygnały logiczne niskiego napięcia z mikrokontrolera na napięcia bramki wysokiego napięcia, które włączają i wyłączają przełączniki zasilania.
- Stopień mocy (MOSFET lub IGBT): tworzy trójfazowy mostek falownika, który przełącza prąd głównego silnika.
- Czujnik położenia: czujniki z efektem Halla, enkoder lub obwód detekcji BEMF, który informuje sterownik, gdzie znajduje się wirnik.
- Czujniki prądu: mierzą prąd fazowy w celu kontroli momentu obrotowego i zabezpieczenia nadprądowego.
- Zasilanie: dostarcza czyste napięcie prądu stałego do obwodów sterujących i czujników.
Cały ten zespół tworzy zamkniętą pętlę czasu rzeczywistego. Mikrokontroler wielokrotnie na sekundę odczytuje położenie wirnika i aktualne sprzężenie zwrotne i aktualizuje następny stan przełączenia. Bez sprzężenia zwrotnego dotyczącego położenia lub prądu sterownik może pracować jedynie w trybie otwartej pętli, co prowadzi do niskiej wydajności, utraty komutacji i możliwych uszkodzeń.
Jak wykrywana jest pozycja wirnika
Wykrywanie położenia wirnika jest podstawą sterowania BLDC. Sterownik musi wiedzieć, gdzie znajduje się wirnik magnetyczny, zanim będzie mógł przełączyć następną fazę. Istnieją dwie główne metody.
Pierwszy wykorzystuje czujniki z efektem Halla. Trzy czujniki Halla są umieszczone na stojanie w odległości 120 stopni elektrycznych. Gdy bieguny wirnika omijają je, czujniki wytwarzają cyfrowe wzorce wysokiego/niskiego poziomu, które informują mikrokontroler, w którym z sześciu sektorów aktualnie znajduje się wirnik. Metoda ta jest prosta, niezawodna i szeroko stosowana w niedrogim sprzęcie przemysłowym. Wadą jest dodatkowe okablowanie czujnika oraz wrażliwość na temperaturę i zakłócenia magnetyczne.
Drugą metodą jest sterowanie bezczujnikowe. Wykrywa przejścia przez zero tylnej siły elektromotorycznej (BEMF) w uzwojeniu fazowym nienasilonym. Gdy wirnik się obraca, każde uzwojenie generuje indukowane pole elektromagnetyczne. Punkt, w którym pole elektromagnetyczne zmienia polaryzację, wskazuje na znane ustawienie wirnika. Wykrywając te przejścia przez zero, sterownik może obliczyć następny punkt komutacji. Sterowanie bezczujnikowe pozwala zaoszczędzić na okablowaniu i kosztach komponentów, ale przy bardzo niskich prędkościach BEMF jest zbyt słaby, aby można go było zmierzyć, więc silnik wymaga procedury rozruchu, aby go rozkręcić przed przełączeniem na pracę w pętli zamkniętej.
W przypadku wentylatorów i urządzeń chłodzących, w tym silników chłodnic BLDC z zewnętrznym wirnikiem, prędkość robocza jest zwykle wystarczająco wysoka, aby można było sterować bez czujników. Jednak aplikacje wymagające precyzyjnego pozycjonowania przy niskiej prędkości preferują czujniki Halla.
Komutacja: sześciostopniowa i FOC
Gdy znane jest położenie wirnika, sterownik decyduje, który schemat przełączania zastosować. Najbardziej podstawową metodą jest komutacja sześciostopniowa, zwana także komutacją trapezową lub blokową. Dzieli każdy cykl elektryczny na sześć sektorów. W każdym sektorze dwa uzwojenia są zasilane, podczas gdy trzecie pozostaje pływające. Prąd przepływa przez jedno uzwojenie do środka i wypływa przez drugie, tworząc wektor magnetyczny, który postępuje stopniowo. Podejście to można łatwo wdrożyć w mikrokontrolerze i wykorzystuje prostą logikę czujnika Halla.
Ograniczeniem jest to, że przebieg prądu jest prostokątny, co powoduje powstawanie tętnienia momentu obrotowego. Przy niższych prędkościach tętnienie może przełożyć się na słyszalny hałas i wibracje mechaniczne.
Sterowanie zorientowane na pole (FOC) jest bardziej zaawansowane. Przekształca prądy trójfazowe w obrotowy układ współrzędnych d-q, w którym oś d pokrywa się ze strumieniem magnesu wirnika, a oś q steruje momentem obrotowym. Regulując prąd w tym układzie odniesienia, silnik zachowuje się jak oddzielnie wzbudzona maszyna prądu stałego. FOC wytwarza prawie sinusoidalne prądy fazowe, co zapewnia płynny moment obrotowy w całym zakresie prędkości. Kosztem jest większy wysiłek obliczeniowy, szybki mikrokontroler i bardziej złożone wykrywanie prądu.
| Charakterystyczne | Sześć kroków | FOC |
|---|---|---|
| Obecny kształt | Prostokątny | Sinusoidalny |
| Tętnienie momentu obrotowego | Obecny | Niski |
| Niski-speed performance | Umiarkowane | Znakomicie |
| Obciążenie obliczeniowe | Niski | Wysoka |
| Koszt wdrożenia | Niskier | Wysokaer |
| Typowe zastosowanie | Wentylatory, pompy i dmuchawy | Serwonapędy, roboty, narzędzia precyzyjne |
W przypadku dużych silników z chłodnicą powietrza BLDC z wirnikiem zewnętrznym często wystarcza sześciostopniowa regulacja. Jednak gdy celem projektowym jest niski poziom hałasu i szeroki zakres prędkości, lepszym wyborem staje się sterownik FOC, szczególnie przy wyższych poziomach mocy.
 DC198 220 V 1500 W Silnik BLDC z zewnętrznym wirnikiem do chłodnic powietrznych Ten bezszczotkowy silnik o dużej mocy jest przeznaczony do wytrzymałych chłodnic wyparnych i charakteryzuje się uzwojeniami z czystej miedzi, stopniem ochrony IP54 i izolacją klasy F, zapewniającą niezawodną pracę w trudnych warunkach przemysłowych. Zobacz produkt →
Sterowanie prądem i momentem obrotowym PWM
Po wybraniu kolejności komutacji sterownik musi regulować napięcie i prąd. Większość sterowników wykorzystuje modulację szerokości impulsu (PWM). W trybie PWM przełączniki zasilania są włączane i wyłączane przy stałej częstotliwości, często pomiędzy 10 kHz a 30 kHz. Zmieniając współczynnik włączenia lub cykl pracy, sterownik ustawia średnie napięcie przyłożone do uzwojeń. Cykl pracy wynoszący 50% oznacza, że przełącznik jest włączony przez połowę czasu w każdym okresie PWM, co daje w przybliżeniu połowę napięcia magistrali.
W przypadku kontroli momentu obrotowego ważniejszą zmienną jest prąd. W silniku BLDC powstały moment obrotowy jest proporcjonalny do prądu fazowego, co najmniej poniżej nasycenia magnetycznego. Sterownik mierzy prąd za pomocą rezystora bocznikowego lub przekładnika prądowego, porównuje go z wartością odniesienia i reguluje cykl pracy PWM, aby wymusić zgodność rzeczywistego prądu z wartością odniesienia. Jest to pętla sprzężenia zwrotnego prądu, która nadaje silnikowi sztywność i szybkość reakcji.
Solidne funkcje zabezpieczające powinny być częścią każdego poważnego sterownika. Zabezpieczenie nadprądowe, wyłączenie z powodu nadmiernej temperatury, blokada podnapięciowa i wykrywanie utyku zapobiegają wczesnym awariom. Dla kupujących porównujących sterowniki obecność tych zabezpieczeń jest równie ważna jak moc znamionowa.
Dopasowanie sterownika do silnika wentylatora BLDC
Dopasowanie sterownika do silnika to nie tylko kwestia klasy napięciowej. Napięcie magistrali, szczytowy prąd fazowy, stała tylna EMF, fazowanie czujnika Halla, zakres prędkości i profil momentu obciążenia muszą być kompatybilne.
Rozważmy jeden z naszych silników z chłodnicą powietrza BLDC z zewnętrznym wirnikiem: seria DC149 działa na wejściu 220 V DC i obejmuje poziomy mocy od 600 W do 850 W. Ten typ silnika jest zwykle montowany w urządzeniach do chłodzenia wyparnego. Obciążeniem jest wentylator, który porusza się po kwadratowej krzywej momentu obrotowego. Prąd rozruchowy może być od dwóch do trzech razy większy od prądu znamionowego, dlatego sterownik musi być w stanie zapewnić krótkotrwałe przeciążenie bez wyłączenia. Jednocześnie migotanie napięcia wejściowego z sieci może mieć wpływ na szynę DC, dlatego solidny sterownik wymaga szerokiej tolerancji napięcia wejściowego i dobrej regulacji.
 DC149 220 V 600 W Silnik BLDC z zewnętrznym wirnikiem do chłodnic powietrznych Ten bezszczotkowy silnik o mocy 600 W oferuje bezpośredni napęd 220 V, wysoki moment obrotowy i długą żywotność bezobsługową, dzięki czemu nadaje się do ciągłego, intensywnego chłodzenia w warsztatach i magazynach. Zobacz produkt →
Kolejnym praktycznym punktem jest konstrukcja termiczna. Kontroler pracujący w gorącej obudowie obniży jego moc wyjściową. Jeśli silnik chłodnicy powietrza jest zainstalowany w ciasnym, zapylonym środowisku, płyta sterownika musi być pokryta powłoką ochronną, a jej stopień mocy musi mieć wystarczającą powierzchnię miedzianą lub wymuszony przepływ powietrza. Wybory te wpływają na całkowity koszt i niezawodność systemu. Dla producentów urządzeń wentylacyjnych porównywanie krzywych zabezpieczeń sterownika i obniżania wartości znamionowych jest istotną częścią oceny dostawcy. Mamy więcej szczegółów nt zastosowania wentylatorów przemysłowych które mogą pomóc w określeniu tych wymagań.
Praktyczne uwagi dotyczące wentylatorów i urządzeń chłodzących
Wentylatory i urządzenia chłodzące nakładają specjalne wymagania na sterowanie silnikiem BLDC. W przeciwieństwie do obciążenia o stałym momencie obrotowym, wentylator jest obciążeniem o kwadratowym momencie obrotowym: moment obrotowy rośnie z kwadratem prędkości, a moc rośnie z sześcianem. Oznacza to, że sterownik musi obsługiwać bardzo lekkie obciążenie przy niskiej prędkości i gwałtownie rosnące obciążenie przy dużej prędkości. Sterownik dostrojony do serwosilnika może nie radzić sobie dobrze z tą cechą.
Ponadto wiele wentylatorów wykorzystuje silniki z wirnikiem zewnętrznym, gdzie wirnik stanowi zewnętrzną osłonę, a stojan znajduje się wewnątrz. Silnik jest często wbudowany bezpośrednio w wirnik wentylatora, pozostawiając ograniczoną przestrzeń dla sterownika. W niektórych produktach sterownik jest zintegrowany ze skrzynką zaciskową silnika lub nawet montowany na osobnej płytce drukowanej wewnątrz obudowy wentylatora. Integracja ta wpływa na sposób rozpraszania ciepła i ochronę sterownika przed wilgocią i kurzem.
W przypadku wentylatorów EC sterownik stanowi integralną część zespołu silnika. Wentylator pobiera napięcie sieciowe prądu przemiennego, prostuje je na prąd stały, a następnie wykorzystuje sterownik BLDC do napędzania silnika. Użytkownicy po prostu podłączają wentylator do zasilania prądem przemiennym i uzyskują oszczędności energii charakterystyczne dla napędu prądu stałego bez konieczności stosowania zewnętrznego VFD. Nasza seria ECF35010 jest dobrym przykładem tej kompaktowej konstrukcji EC, wykorzystującej wejście 220 V i moc wyjściową 350 W.
 ECF-350-10 220 V 350 W Silnik wentylatora komutowany elektronicznie Ten silnik wentylatora EC integruje sterownik BLDC i prostownik, osiągając wydajność do 95% i niski poziom hałasu, idealny do wyparnych chłodnic powietrza, gdzie priorytetem jest oszczędność energii i cicha praca. Zobacz produkt →
Wybierając silnik BLDC z zewnętrznym wirnikiem do zastosowań w chłodnicach powietrza, należy dopasować prąd znamionowy sterownika oraz rezystancję i indukcyjność silnika. Za mały kontroler przegrzeje się; zbyt duży może skutkować niepotrzebnymi kosztami i marnowaniem miejsca. Przydatnym odniesieniem jest nasz artykuł na temat silnik zewnętrznej chłodnicy powietrza BLDC rozważania projektowe.
Wniosek
Sterowniki silników BLDC to inteligencja stojąca za każdym silnikiem bezszczotkowym. Wykorzystują sprzężenie zwrotne położenia, logikę komutacji i PWM, aby przekształcić prąd stały w stale obracający się moment obrotowy. Wybór pomiędzy sześciostopniowym a FOC wpływa na płynność, koszt i złożoność, podczas gdy dopasowanie napięcia i prądu znamionowego decyduje o tym, czy silnik pracuje bezpiecznie przy pełnym obciążeniu. Dla inżynierów i nabywców pracujących z chłodnicami powietrza, wentylatorami EC i innymi dmuchawami przemysłowymi zrozumienie działania sterownika BLDC jest pierwszym krokiem w kierunku wyboru niezawodnej kombinacji silnika i sterownika.
Powiązane Produkty
-
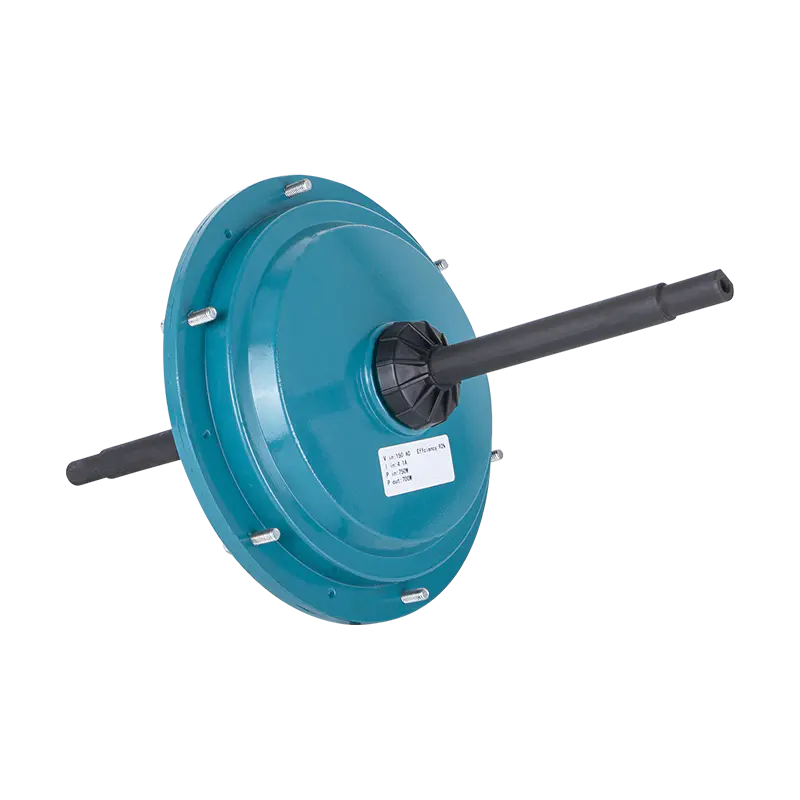 DC149 220 V/700 W Zewnętrzny silnik chłodnicy powietrza BLDC
-
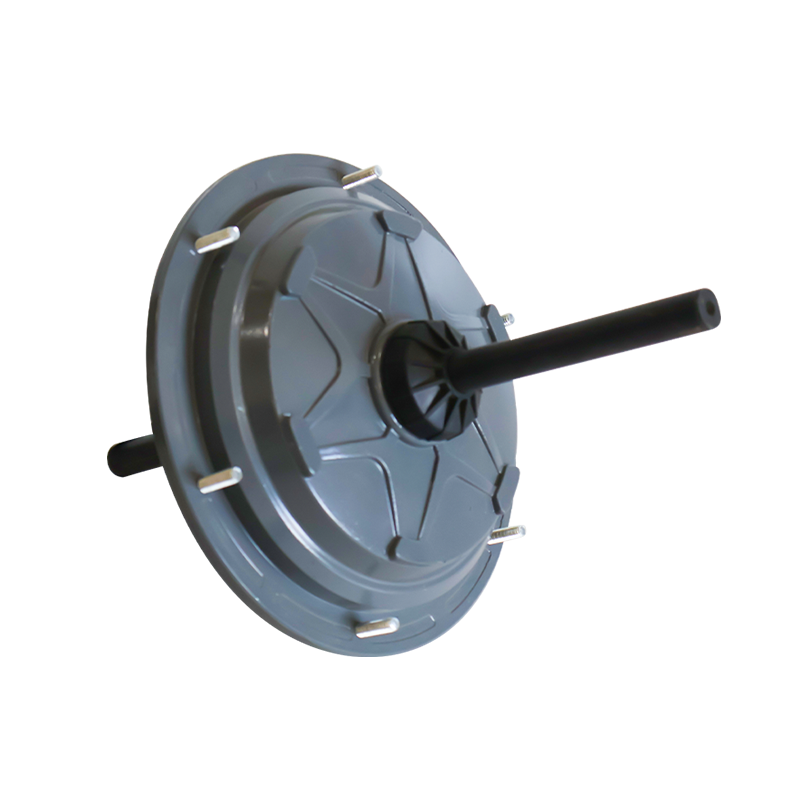 DC144 220 V 600 W Zewnętrzny silnik chłodnicy powietrza BLDC
-
 DC149 220 V 600 W Zewnętrzny silnik chłodnicy powietrza BLDC
-
 DC149 220 V 850 W Zewnętrzny silnik chłodnicy powietrza BLDC
-
 DC144 220 V 600 W Zewnętrzny silnik chłodnicy powietrza BLDC
-
 DC198 220 V 1500 W Zewnętrzny silnik chłodnicy powietrza BLDC
 Gotowy do dostosowania
Twoje produkty silnikowe?
Jesteśmy profesjonalnymi producentami silników, dostarczającymi mocną, stabilną i wydajną moc rdzenie dla wszystkich gałęzi przemysłu dzięki precyzyjnemu wykonaniu i innowacjom.
Skontaktuj się z nami
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Adres firmy
Prawa autorskie © by Shengzhou Jiangxin Motor Technology Co., Ltd. Wszelkie prawa zastrzeżone.
Hurtowi producenci przemysłowych silników wentylatorów