Nr 8, Duxiu San Road, miasto Ganlin, miasto Shengzhou, miasto Shaoxing, prowincja Zhejiang, Chiny
Kategoria wiadomości
Kategoria produktu
Jak działa czujnik Halla w silniku BLDC? Kompletny przewodnik
Rozważmy trójfazowy bezszczotkowy silnik prądu stałego, który zaczyna buczeć, pobiera nadmierny prąd i nie chce się obracać. Uzwojenia są nienaruszone, sterownik jest zasilany, a magnesy są w pełni namagnesowane. Najczęstszą przyczyną w tej sytuacji nie jest spalony element, ale brakujący sygnał: sterownik nie wie, gdzie znajduje się wirnik.
Bezszczotkowy silnik prądu stałego nie ma mechanicznego komutatora ani szczotek. Dlatego też sterownik musi zostać poinformowany o położeniu wirnika, zanim będzie mógł zasilić właściwe uzwojenia stojana we właściwym momencie. W większości silników BLDC typu wentylatorowego komponentem dostarczającym informacji o położeniu jest czujnik efektu Halla.
Wniosek z jednego akapitu jest prosty. Czujnik Halla wykrywa pole magnetyczne magnesów trwałych wirnika i przetwarza to pole na cyfrowy sygnał elektryczny. Trzy takie czujniki, rozmieszczone w odległości 120 stopni elektrycznych wokół stojana, wytwarzają sześć kombinacji wyjść binarnych, które w unikalny sposób opisują sektor wirnika w każdym cyklu elektrycznym. Sterownik silnika dekoduje te sześć stanów i przełącza uzwojenia fazowe we właściwej kolejności. Kiedy czujniki Halla, ich okablowanie, obwód podciągający i logika komutacji sterownika współpracują ze sobą, silnik obraca się płynnie od zatrzymania do pełnej prędkości. Kiedy jakakolwiek część tego łańcucha ulegnie awarii, objawami są dokładnie buczenie, przetężenie i wibracje opisane w scenariuszu początkowym.
W tym przewodniku wyjaśniono krok po kroku, jak działają czujniki efektu Halla w silniku BLDC. Omawiamy podstawowy efekt fizyczny, sposób, w jaki trzy czujniki generują sześciostopniową sekwencję komutacji, charakterystykę układu scalonego Halla typu zatrzaskowego, rozmieszczenie czujnika, okablowanie, integralność sygnału, porównanie ze sterowaniem bezczujnikowym i praktyczne wyszukiwanie usterek. Przyglądamy się również, dlaczego konstrukcja BLDC z czujnikiem Halla ma znaczenie w zastosowaniach z wentylatorami, chłodnicami wyparnymi i silnikami EC.
Efekt Halla: co właściwie dzieje się w czujniku
Czujnik efektu Halla to urządzenie półprzewodnikowe, które wytwarza napięcie wyjściowe proporcjonalne do przechodzącej przez niego gęstości strumienia magnetycznego. Fizyka, która za tym stoi, sięga Edwina Halla w 1879 r. Hall odkrył, że gdy przewodnik z prądem zostanie umieszczony w polu magnetycznym pod kątem prostym do kierunku prądu, nośniki ładunku odchylają się pod wpływem siły Lorentza. Elektrony, czyli dziury w półprzewodniku, przemieszczają się na jedną stronę przewodnika, w wyniku czego pomiędzy dwiema bocznymi krawędziami pojawia się mierzalne napięcie poprzeczne. To napięcie jest napięciem Halla.
Napięcie Halla jest proporcjonalne do iloczynu prądu i natężenia pola magnetycznego i odwrotnie proporcjonalne do grubości przewodnika i gęstości nośnika ładunku. W czystych przewodnikach, takich jak miedź, gęstość nośnika jest tak duża, że napięcie Halla jest minimalne. Właśnie dlatego praktyczne czujniki Halla są wykonane z materiału półprzewodnikowego o znacznie mniejszej gęstości nośnika, umieszczonego w cienkiej płytce zwanej płytką Halla, zintegrowanej ze źródłem prądu polaryzacji, wzmacniaczem różnicowym, komparatorem i stopniem wyjściowym w jednym układzie scalonym.
Do komutacji silników BLDC nie trzeba mierzyć bezwzględnej gęstości strumienia z dużą rozdzielczością. Potrzebujemy tylko binarnej odpowiedzi na jedno pytanie: czy biegun północny czy południowy wirnika jest w tym momencie zwrócony w stronę czujnika. Dlatego sygnał wyjściowy czujnika Halla komutacyjnego jest cyfrowy. Komparator wewnątrz układu scalonego porównuje wzmocnione napięcie Halla z progiem odniesienia. Kiedy północny biegun wirnika podnosi gęstość strumienia powyżej punktu pracy (BOP), wyjście przełącza się w jeden stan. Kiedy biegun południowy później wypchnie gęstość strumienia poniżej punktu zwolnienia (BRP), wyjście przełącza się z powrotem. Różnica między BOP i BRP nazywa się histerezą i zapewnia czyste, pozbawione drgań przejście cyfrowe w miarę odwracania się pola magnetycznego.
Dlaczego silnik BLDC potrzebuje sprzężenia zwrotnego położenia wirnika
Bezszczotkowy silnik prądu stałego jest synchronicznym silnikiem z magnesami trwałymi. Jego stojan ma uzwojenia trójfazowe, zwykle połączone w gwiazdę lub trójkąt, a wirnik jest wyposażony w naprzemienne magnesy trwałe, północne i południowe. W przeciwieństwie do szczotkowanego silnika prądu stałego, w którym komutator mechanicznie przełącza prąd twornika w zależności od położenia wirnika, silnik BLDC nie ma mechanicznych urządzeń przełączających. Prądy fazowe muszą być przełączane elektronicznie przez falownik, a momenty przełączania muszą odpowiadać położeniu kątowemu wirnika. Aby uzyskać pełne omówienie architektury silnika, możesz zapoznać się z naszym artykułem na temat zasady działania bezszczotkowego silnika prądu stałego.
W standardowym trójfazowym napędzie BLDC w danym momencie przewodzą tylko dwie fazy. Trzecia faza jest nieaktywna. Sześć przełączników mocy falownika wytwarza sześć możliwych stanów przewodzenia, które tworzą wirujące pole stojana. Moment obrotowy powstaje, ponieważ pole stojana przyciąga i odpycha wirnik z magnesami trwałymi oraz próbuje ustawić pole wirnika w jednej linii. Maksymalny moment obrotowy uzyskuje się, gdy pole stojana znajduje się około 90 stopni elektrycznych przed polem wirnika. Aby zachować tę zależność 90 stopni podczas obrotu wirnika, sterownik musi przełączać się z jednego stanu przewodzenia na następny co 60 stopni elektrycznych. Jeśli przełączenie nastąpi wcześniej, moment obrotowy spadnie; jeśli jest późno, moment obrotowy spada; jeśli zostanie wybrana niewłaściwa para, silnik zwalnia zamiast przyspieszać. Ważną częścią jest to, że sterownik nie może wiedzieć, którą parę wybrać, jeśli nie zna położenia wirnika. Dlatego też informacja zwrotna o położeniu nie jest opcjonalnym udoskonaleniem. Jest to wymóg funkcjonalny.
Istnieje kilka sposobów uzyskania położenia wirnika w silniku BLDC. Enkodery i rezolwery zapewniają wysoką rozdzielczość, ale są drogie i skomplikowane mechanicznie. Metody bezczujnikowe ustalają pozycję na podstawie tylnego pola elektromagnetycznego, ale zawodzą podczas postoju i przy niskiej prędkości. W przypadku oszczędnego silnika wentylatora pracującego od kilkuset do kilku tysięcy obrotów na minutę, trzy czujniki z efektem Halla stanowią kompromis będący standardem branżowym. Są tanie, solidne i zapewniają absolutną pozycję wirnika nawet wtedy, gdy wał się nie porusza.
Trzy czujniki Halla, sześć stanów, sześć stopni komutacji
Czujniki Halla można stosować pojedynczo lub w wielokrotnościach. W trójfazowym silniku BLDC standardowa konfiguracja obejmuje trzy czujniki rozmieszczone wokół stojana co 120 stopni elektrycznych. Czujniki są zamocowane na stałe, a magnesy wirnika mijają je, gdy wirnik się obraca. Ponieważ każdy czujnik jest wystawiony na biegun północny, jego wyjście cyfrowe osiąga poziom logiczny wysoki; po przejściu bieguna południowego wyjście przechodzi w stan logiczny niski. Ponieważ trzy czujniki są fizycznie oddzielone od siebie o 120 stopni elektrycznych, ich sygnały wyjściowe nigdy nie zmieniają się w tym samym momencie. W dowolnym momencie kombinacja trzech wyjść stanowi jeden z sześciu prawidłowych stanów. Każdy stan odpowiada sektorowi wirnika obejmującemu 60 stopni elektrycznych.
Sterownik przechowuje tablicę prawdy, która odwzorowuje każdy z sześciu stanów na parę faz, które muszą być zasilane w tym sektorze. Poniżej przedstawiono reprezentatywne mapowanie.
| Stan Halla (H1 H2 H3) | Sektor wirnika | Fazy pod napięciem |
|---|---|---|
| 101 | 0 do 60 stopni | A/B- |
| 100 | 60 do 120 stopni | A/C- |
| 110 | 120 do 180 stopni | B/C- |
| 010 | 180 do 240 stopni | B/A- |
| 011 | 240 do 300 stopni | C/A- |
| 001 | 300 do 360 stopni | C/B- |
Czytając tabelę, sekwencja stanów dla jednego pełnego cyklu elektrycznego wynosi 101, 100, 110, 010, 011, 001. Dokładna kolejność może zostać odwrócona, jeśli silnik obraca się w drugą stronę, a przypisanie stanów do sektorów zmienia się w przypadku zamiany przewodów fazowych; zasada pozostaje identyczna.
Warto podkreślić dwie kwestie, ponieważ wyjaśniają one szereg decyzji projektowych podejmowanych w świecie rzeczywistym. Po pierwsze, za każdym razem, gdy zmieni się kombinacja Halla, sterownik może natychmiast przejść do następnego stanu przewodzenia. Samo przejście Halla może być użyte jako zdarzenie komutacyjne. Dlatego komutacja jest często opisywana jako zsynchronizowana z Hallem. Po drugie, ponieważ sygnały Halla są aktualizowane tylko raz na 60 stopni elektrycznych, rozdzielczość jest gorsza w porównaniu z enkoderem. W przypadku silnika z kilkoma parami biegunów fizyczny odstęp między czujnikami staje się odpowiednio mniejszy; do tego mechanicznego ograniczenia powrócimy później w dedykowanej sekcji.
W każdym sektorze 60 stopni prąd w uzwojeniach przewodzących jest zwykle regulowany przez modulację szerokości impulsu (PWM) napięcia szyny prądu stałego. Czujniki Halla nie regulują prądu; decydują tylko, która para faz otrzymuje PWM. Prędkość jest regulowana poprzez zmianę cyklu pracy PWM, podczas gdy stopień komutacji pozostaje zablokowany w zależności od stanów Halla. Ta kombinacja sześciostopniowej komutacji i PWM stanowi podstawę praktycznie wszystkich napędów wentylatorów i chłodnic BLDC z czujnikiem.
Zatrzaskowe układy scalone Halla: komponent, który ma znaczenie
W aplikacji komutacyjnej BLDC czujnik Halla działa w trybie zatrzaskowym; zwykle nazywa się go zatrzaskiem bipolarnym, a nie przełącznikiem jednobiegunowym. Przełącznik jednobiegunowy włącza się, gdy pole o jednej polaryzacji przekracza próg i wyłącza się, gdy pole spada poniżej tego progu. Takie zachowanie jest dobre do wykrywania obecności magnesu, ale nie do komutacji. Czujnik komutacji musi zapamiętać swój stan i utrzymać go do momentu przybycia przeciwnego bieguna. Układ scalony Halla z zatrzaskiem robi dokładnie to: blokuje logikę wysoko, gdy zobaczy biegun północny nad BOP i nie zwalnia, dopóki nie zobaczy bieguna południowego poniżej BRP. Sygnał wyjściowy pozostaje wówczas wysoki przy około 180 stopniach elektrycznych i niski przy około 180 stopniach elektrycznych, wytwarzając równomiernie zrównoważoną falę prostokątną, jakiej oczekuje logika komutacji.
Kluczowe parametry arkusza danych nie są trudne do interpretacji. Napięcie zasilania typowego układu scalonego Halla komutacyjnego wynosi od 3,3 do 24 V prądu stałego, z wyjściem typu otwarty dren lub przeciwsobnym. Wyjścia z otwartym drenem wymagają zewnętrznego rezystora podciągającego; wyjścia push-pull nie. Progi przełączania BOP i BRP podawane są w Gaussach lub militeslach, a histereza jest różnicą pomiędzy nimi. Typowy zatrzask może mieć punkt zadziałania rzędu kilkudziesięciu Gaussów i punkt zwolnienia o przeciwnej polaryzacji rzędu kilkudziesięciu Gaussów; rzeczywiste liczby muszą być dopasowane do gęstości strumienia dostępnej w lokalizacji czujnika. Częstotliwość przełączania musi być wyższa niż maksymalna częstotliwość elektryczna silnika; rzadko stanowi to problem w przypadku silników wentylatorów, ale należy to sprawdzić w przypadku konstrukcji o dużej prędkości lub dużej liczbie biegunów. Zakres temperatury otoczenia musi obejmować najgorsze położenie czujnika wewnątrz silnika, łącznie z przenikaniem ciepła z uzwojeń. W przypadku urządzeń zewnętrznych, takich jak wyparne chłodnice powietrza, odporność zespołu czujnika na wilgoć również ma znaczenie.
Jednym z subtelnych, ale powtarzających się problemów projektowych jest związek między umiejscowieniem czujnika Halla a strumieniem magnesu w stojanie szczelinowym. Czujnik nie widzi tylko magnesu wirnika; wykrywa także strumień upływu z uzwojeń stojana znajdujących się pod napięciem. Jeśli pole upływu jest wystarczająco silne, może przekroczyć progi BOP i BRP lub przesunąć czas komutacji. Standardowe środki zaradcze obejmują zamaskowanie lub wspornik czujnika, umieszczenie go poza stosem stojana lub tymczasowe wygaszenie sygnału Halla podczas przełączania falownika za pomocą krótkiego odbicia lub filtra w sterowniku. Jest to typowy szczegół, który odróżnia trwałą konstrukcję silnika od tej, w której występują sporadyczne błędy komutacji.
Montaż, ustawienie i wiązanie pary biegunów
Mechaniczny montaż czujników Halla jest prawie tak samo ważny jak projekt elektryczny. W większości małych i średnich silników BLDC przeznaczonych do wentylatorów, chłodnic powietrza i chłodnic wyparnych trzy układy scalone Halla są przylutowane do małej płytki drukowanej zamontowanej na osłonie silnika po stronie innej niż napęd. Wirnik przenosi dodatkowe magnesy, które przechodzą nad płytką czujników lub płytka czujników jest umieszczona w taki sposób, że magnesy głównego wirnika przechodzą obok niej, w zależności od architektury. Płytka czujnika jest połączona elektrycznie z płytą sterownika za pomocą złącza, tworząc typowy interfejs pięcioprzewodowy: VCC, GND i trzy wyjścia czujnika.
Odstęp elektryczny wynoszący 120 stopni przekłada się na kąt mechaniczny zależny od liczby par biegunów magnetycznych. Jeden cykl elektryczny odpowiada jednej parze biegunów, więc kąt mechaniczny pomiędzy sąsiednimi czujnikami wynosi 120 stopni elektrycznych podzielonych przez liczbę par biegunów. W przypadku silnika dwubiegunowego trzy czujniki są oddalone od siebie o 120 stopni mechanicznych. W przypadku silnika czterobiegunowego są one oddalone od siebie o 60 stopni mechanicznych. W przypadku silnika ośmiobiegunowego z czterema parami biegunów odstęp wynosi 30 stopni mechanicznych. Konsekwencją tego jest to, że wraz ze wzrostem liczby biegunów dostępna przestrzeń dla pakietów czujników kurczy się, a tolerancja wyrównania staje się węższa. Jest to jeden z powodów, dla których wiele większych silników wentylatorów ma umiarkowaną liczbę biegunów i dlaczego silniki o dużej liczbie biegunów są często projektowane bez czujników lub z czujnikami zamontowanymi bezpośrednio na głównej płytce drukowanej, a nie na osobnej płytce.
Wyrównanie jest drugim ograniczeniem. Płytkę czujnika ustawia się podczas montażu w taki sposób, aby zbocze przełączające każdego wyjścia Halla występowało pod właściwym kątem wirnika względem uzwojenia stojana odpowiedniej fazy. Jeśli czujniki są przesunięte o kilka stopni elektrycznych w dowolnym kierunku, zdarzenie komutacyjne pojawia się zbyt wcześnie lub za późno, powodując skoki prądu, tętnienia momentu obrotowego, wibracje i utratę wydajności. Jeśli czujniki są mocno przesunięte, silnik może w ogóle nie zostać uruchomiony. W niektórych projektach celowo wprowadza się stały kąt między czujnikami a osią uzwojenia, aby wytworzyć przesunięcie fazowe dla pracy z dużą prędkością, ale przesunięcie jest wtedy spójne i udokumentowane, a nie przypadkowe.
Konstrukcja zewnętrznego wirnika stosowana w kilku silnikach wentylatorów chłodnicy powietrza umieszcza stojan wewnątrz, a misę wirnika na zewnątrz. Oczywistą zaletą systemu czujników jest to, że płytka Halla jest zamontowana po nieruchomej stronie stojana, a pierścień magnetyczny znajduje się po wewnętrznej stronie obrotowej misy; szczelina powietrzna jest przewidywalna, a czujnik jest chroniony przed zewnętrznym przepływem powietrza. Przykładem tej architektury w rozmiarze odpowiadającym rzeczywistemu przepływowi powietrza jest reprezentatywny przypadek silnika zewnętrznej chłodnicy powietrza BLDC DC149-220V-600W.
 DC149 220 V 600 W Silnik chłodnicy powietrza BLDC z zewnętrznym wirnikiem Ten silnik z wirnikiem zewnętrznym o mocy 600 W jest reprezentatywnym przykładem czujnika Halla montowanego na stojanie, oferującego przewidywalną szczelinę powietrzną i zabezpieczone rozmieszczenie czujników w celu niezawodnej komutacji w rzeczywistych warunkach przepływu powietrza. Zobacz produkt →
Integralność okablowania i sygnału: przesyłanie impulsów do sterownika
Wyjścia Halla to fale prostokątne, ale przemieszczają się kablem biegnącym wzdłuż przewodów fazowych przenoszących szybko przełączające się prądy PWM. Bez ostrożności sygnał może zostać uszkodzony. Najważniejsze punkty praktyczne to:
- Dla wyjść Halla z otwartym drenem należy używać rezystorów podciągających o wartości od 1 kΩ do 10 kΩ. Wartość ta kontroluje zarówno czas narastania sygnału, jak i odporność. Zbyt niski opór pobiera niepotrzebny prąd; zbyt duża rezystancja powoduje, że krawędź jest powolna i wrażliwa na pojemność.
- Umieść mały kondensator w pobliżu wejścia sterownika, zwykle od 1 nF do 100 nF, aby usunąć szumy o wysokiej częstotliwości, zachowując jednocześnie synchronizację zboczy komutacyjnych.
- Przewody sygnałowe Halla powinny być skręcone lub ekranowane i oddzielone od przewodów fazowych, jeśli pozwala na to sposób ich ułożenia.
- Podłącz masę czujnika i masę sterownika w jednym wspólnym punkcie, aby uniknąć przesunięcia masy. Jeśli czujnik jest zasilany przez oddzielny regulator napięcia, upewnij się, że wyjście regulatora jest stabilne podczas stanów nieustalonych PWM.
- W przypadku długich kabli można zastosować różnicowe sterowniki linii lub bufory tranzystorowe, ale w przypadku silników z kablem o długości do kilku metrów zwykle wystarcza przefiltrowany sygnał otwartego drenu.
Logika komutacji w sterowniku zwykle wyzwala się na zboczu przejścia, a nie na poziomie. Każdy szum tworzący dodatkowe przejście na linii Halla spowoduje przedwczesną komutację, dlatego też usuwanie odbić i wykrywanie krawędzi stanowią część oprogramowania sprzętowego kontrolerów produkcyjnych. Niektóre falowniki wygaszają wejścia Halla na kilka mikrosekund podczas przełączania faz, ponieważ szybka zmiana napięcia węzła przełączającego powoduje pojemnościowe sprzężenie z przewodami czujnika.
Dodatkowym środkiem ochronnym wewnątrz silnika jest rezystor szeregowy w każdej linii Halla w pobliżu złącza; w połączeniu z kondensatorem po stronie sterownika tworzy to filtr dolnoprzepustowy. Jeśli kupujesz sam silnik, upewnij się, że styki złącza silnika mają etykiety VCC, GND, H1, H2 i H3; nieprawidłowy układ pinów jest najczęstszym błędem okablowania obiektowego i może szybko uszkodzić układy scalone Halla, jeśli polaryzacja zasilania zostanie odwrócona.
Czujniki Halla a sterowanie bezczujnikowe: porównanie praktyczne
Powtarzającym się pytaniem inżynierskim jest to, czy bezczujnikowe sterowanie EMF może zastąpić czujniki Halla. W zastosowaniach masowych odpowiedź czasami brzmi „tak”, ale nie bez kompromisów. Sterowanie czujnikowe za pomocą czujników Halla ma jedną zdecydowaną zaletę: działa przy zerowej prędkości. Z kolei napęd bezczujnikowy szacuje położenie wirnika na podstawie tylnego pola elektromagnetycznego fazy otwartej, a tylne pole elektromagnetyczne jest proporcjonalne do prędkości. W czasie postoju i przy bardzo niskich obrotach wsteczna siła elektromotoryczna jest zbyt mała, aby można ją było zmierzyć, dlatego sterownik musi zastosować impulsy wyrównujące i rampę w otwartej pętli, aby silnik mógł się poruszyć. Jeśli moment obciążenia jest wysoki lub zmienia się podczas rozruchu, rampa w otwartej pętli może ulec awarii, utknąć silnik lub spowodować chwilowy obrót do tyłu.
W przypadku chłodnic powietrza, wentylatorów kanałowych i innych obciążeń śmigła sam wentylator przykłada bardzo niski moment obrotowy podczas postoju, ale obciążenie aerodynamiczne wzrasta wraz z kwadratem prędkości. Silnik z czujnikiem uruchamia się z pełnym momentem obrotowym od pierwszego przejścia Halla, co upraszcza sterowanie i gwarantuje znany kierunek. Silnik bezczujnikowy można uruchomić, jeśli oprogramowanie sprzętowe jest dobrze dostrojone, ale wówczas wysiłek przenosi się na oprogramowanie, a nie na sprzęt.
Koszt i niezawodność to zazwyczaj główne powody, dla których warto rozważyć usunięcie czujników. Czujniki Halla dodają dwa lub trzy przewody do kabla silnika, złącza, płytki PCB czujnika i czasu montażu. Jeśli chodzi o niezawodność, czujnik lub złącze lutowane może zawieść, podczas gdy wykrywanie tylnego pola elektromagnetycznego nie ma dodatkowej części ruchomej ani magnetycznej. Jednak nowoczesne układy scalone Halla są niedrogie i bardzo wytrzymałe, jeśli są prawidłowo zamontowane i zabezpieczone. W przypadku silników wentylatorów, które pracują nieprzerwanie przez wiele miesięcy, wskaźnik awaryjności czujników jest niski; częstszą awarią jest mechaniczne uszkodzenie kabla czujnika lub złącza podczas instalacji.
| Kryterium | Sterowanie czujnikiem Halla | Bezczujnikowy (back-EMF) |
|---|---|---|
| Pozycja wirnika w stanie spoczynku | Dostępne natychmiast | Nie mierzalne |
| Zachowanie startowe | Deterministyczne i powtarzalne | Zależy od wyrównania oprogramowania sprzętowego i rampy |
| Moment obrotowy przy niskiej prędkości | Pełny moment obrotowy od pierwszej komutacji | Zmniejszone do czasu, aż wsteczne pole elektromagnetyczne stanie się czytelne |
| Dodatkowe komponenty | Trzy czujniki plus płytka drukowana i okablowanie | Żadne |
| Złożoność kontrolera | Prosta tabela prawdy | Estymator, filtry, maszyna stanu uruchamiania |
| Typowe zastosowanie silnika wentylatora | Zmienna prędkość, cicha praca przy niskich prędkościach | Stała prędkość, wentylatory o stałej prędkości |
Ostatecznie wybór sprowadza się do koperty operacyjnej. Silnik, który musi wytwarzać moment obrotowy podczas postoju, utrzymywać wentylator na niskiej prędkości lub niezawodnie pracować na biegu wstecznym, korzysta z czujników Halla. Wentylator o stałej prędkości, który obraca się ze stanu spoczynku bez obciążenia, może działać bez czujnika, jeśli zostanie starannie dostrojona procedura uruchamiania. Większość komercyjnych silników chłodnic powietrza, silników wentylatorów EC i cichych silników wentylatorów BLDC wykorzystuje czujniki Halla, aby zagwarantować płynną, cichą, niską prędkość pracy i przewidywalny rozruch.
Co sprawdzić przy wyborze silnika BLDC z czujnikiem Halla
Jeśli kupujesz kompletny silnik, zazwyczaj nie wybierasz samodzielnie modelu czujnika Halla; robi to producent silnika. Ale powinieneś wiedzieć, co sprawdzić, ponieważ jakość czujnika bezpośrednio wpływa na niezawodność rozruchu i żywotność sprzętu.
Najpierw sprawdź zakres napięcia zasilania czujnika w stosunku do sterownika. Silnik z czujnikami Halla zasilanymi napięciem 5 V nie może pracować na zasilaniu 3,3 V, chyba że czujniki akceptują działanie przy napięciu 3,3 V, a elementy podciągające są podłączone do szyny 3,3 V. Wiele nowoczesnych układów scalonych Halla obsługuje napięcie od 3,3 do 24 V. Po drugie, potwierdź logikę wyjścia: wyjścia z otwartym drenem wymagają rezystora podciągającego, a podciąganie musi znajdować się na płycie kontrolera. Po trzecie, sprawdź liczbę par biegunów i odstęp czujników; użytkownik nie może tego konfigurować. Po czwarte, weź pod uwagę ocenę środowiskową. Jeśli silnik jest zamontowany w strumieniu mokrego powietrza chłodnicy wyparnej lub narażony na działanie kondensacji, płytka czujnika i złącze muszą być zabezpieczone.
Po piąte, sprawdź zachowanie podczas uruchamiania przy rzeczywistym obciążeniu. Wirnik wentylatora ma czasami niewielkie odchylenie spoczynkowe; jeśli płyta Halla nie jest wyrównana, silnik może czasami uruchomić się do tyłu lub wibrować przy niskiej prędkości. Uczciwy test odbywa się na prawdziwym montażu. Po szóste, zapytaj, jak zachowuje się silnik w przypadku utraty sygnału Halla. Dobre oprogramowanie sprzętowe kontrolera wykrywa brakujące zbocze Halla, przestaje generować PWM i sygnalizuje błąd, zamiast kontynuować błędny wzorzec komutacji.
Na koniec, jeśli dobierasz silnik do większej chłodnicy, porównaj montaż mechaniczny i konfigurację wału. Silnik z wirnikiem zewnętrznym o dużej mocy do dużych chłodnic powietrza to inna konstrukcja fizyczna niż kompaktowy silnik wentylatora EC. W wyższej klasie mocy zewnętrzny silnik chłodnicy powietrza BLDC DC198-220V-1500W reprezentuje poziom 1500 W z tą samą powiększoną architekturą czujników.
 DC198 220 V 1500 W Silnik chłodnicy powietrza BLDC z zewnętrznym wirnikiem Ten silnik o dużej mocy z wirnikiem zewnętrznym, skalowany do poziomu 1500 W, ma tę samą architekturę czujników, co czyni go odpowiednim punktem porównawczym przy doborze większych chłodnic o większych wymaganiach dotyczących montażu mechanicznego. Zobacz produkt →
Typowe usterki czujnika Halla i sposoby ich diagnozowania
Humb, przetężenie, brak startu i start odwrotny pojawiają się wielokrotnie w polu. Poniższa lista obejmuje klasyczne tryby usterek i miejsca, w których należy szukać w pierwszej kolejności.
- Silnik nie uruchamia się i pobiera duży prąd: zazwyczaj sterownik nigdy nie wykrył prawidłowego stanu Halla, więc nie może zainicjować komutacji. Przyczyny obejmują odłączony czujnik, mostek lutowniczy lub zablokowane wyjście.
- Silnik uruchamia się, pracuje, a następnie gaśnie po przyłożeniu obciążenia: jedno wyjście Halla czasami zanika, więc komutowana para staje się nieprawidłowa. Przyczyny obejmują słabe połączenie, pęknięte złącze lutowane lub sporadyczny styk podciągający.
- Silnik pracuje mniej więcej w jednym kierunku z nadmiernymi wibracjami: czas komutacji jest wcześniejszy lub opóźniony, ponieważ jeden czujnik jest przesunięty lub jego próg jest zbyt wysoki, aby przełączyć dokładnie pod zamierzonym kątem.
- Silnik obraca się do tyłu z przerwami: kolejność stanów lub logika uruchamiania jest odwracana poprzez zamianę okablowania dwóch linii Halla. W niektórych kontrolerach można to naprawić w oprogramowaniu sprzętowym; w przeciwnym razie czujniki są w niewłaściwej kolejności fizycznej.
- Silnik pracuje z prędkością niższą od zadanej i słychać tykanie: brakuje jednego wyjścia Halla lub jest on zawsze wysoki, więc sterownik wymusza tylko sekwencję czterech stanów i nie może wytworzyć pełnego sześciostopniowego momentu obrotowego. Jest to łatwy test: odczytaj trzy wyjścia, obracając ręcznie wirnik; wszystkie muszą przełączać się dokładnie raz na parę biegunów.
Przydatna procedura testowa jest następująca. Odłącz silnik od falownika, zasil płytkę Halla zasilaczem warsztatowym o znamionowym napięciu VCC, podłącz trzy wyjścia poprzez podciąganie do zasilania logicznego i powoli obracaj wirnik ręcznie. Na oscyloskopie powinieneś zobaczyć sześć różnych kombinacji wokół cyklu elektrycznego, z czystymi krawędziami i bez podwójnych przejść. Na multimetrze można sprawdzić, czy każde wyjście przełącza się indywidualnie, ale oscyloskop pokazuje zależność czasową między trzema kanałami, która jest częścią, która ma największe znaczenie dla komutacji.
Porównaj także zmierzony odstęp czujników w stopniach mechanicznych z oczekiwaną wartością liczby biegunów: w przypadku konstrukcji czterobiegunowej trzy czujniki są oddalone od siebie o 60 stopni mechanicznych i tak dalej. Jeśli jeden czujnik stale zgłasza wysoki poziom logiczny, nawet jeśli przeciwny biegun magnesu znajduje się bezpośrednio przed nim, wymień ten czujnik IC. Jeśli sygnał wyjściowy podąża za polem, ale progi magnetyczne są marginalne, zwykle rozwiązaniem jest magnes o silniejszym strumieniu resztkowym.
Dlaczego czujniki Halla mają znaczenie w zastosowaniach związanych z chłodnicami powietrza, wentylatorami i silnikami EC
Zastosowania w linii produktów firmy ilustrują praktyczne znaczenie. Wyparne chłodnice powietrza są prostymi maszynami, ale wiążą się z wymagającymi zadaniami silnika: obciążeniem wirnika przy małych prędkościach w nocy, dużym przepływem powietrza po południu, wahaniami napięcia sieciowego i strumieniem wilgotnego powietrza. Silnik BLDC z zewnętrznym wirnikiem z czujnikiem zapewnia moment obrotowy przy niskiej prędkości i gwarantowany kierunek rozruchu wymagany w danym zastosowaniu. Zewnętrzna konstrukcja wirnika chroni stojan i płytkę Halla wewnątrz, gdzie kondensacja i zanieczyszczenia nie mogą przedostać się do elektroniki. Dzięki sterowaniu PWM zsynchronizowanemu ze stanami Halla silnik może obracać wirnik z ułamkiem prędkości znamionowej bez przegrzania i może szybko przyspieszyć do maksymalnego przepływu powietrza, gdy wymaga tego sygnał sterujący.
Silniki wentylatorów EC to maszyny tej samej klasy; termin EC odnosi się do komutacji elektronicznej, która zastępuje szczotkowanie mechaniczne, czyli dokładnie to, co wykorzystuje napęd BLDC z czujnikiem Halla. W silnikach wentylatorów EC czujniki Halla określają sektor wirnika, sterownik stosuje PWM, a zintegrowana jednostka reguluje prędkość i przepływ powietrza w oparciu o wartość zadaną. Przewagą wentylatorów EC w porównaniu z wentylatorami indukcyjnymi jest wydajność przy częściowym obciążeniu. Dostosowując cykl pracy PWM i utrzymując komutację w stanach Halla, kompaktowy silnik wentylatora EC może zapewnić lepszą wydajność w szerokim zakresie roboczym. W przypadku zastosowań klasy 350 W przy zasilaniu 220 V reprezentatywnym przykładem tej architektury jest silnik wentylatora ECF35010 EC.
 Silnik wentylatora ECF-350-10 220 V 350 W EC Ten silnik wentylatora EC o mocy 350 W jest przykładem kompaktowej komutacji BLDC z czujnikiem Halla, zapewniającej lepszą wydajność przy częściowym obciążeniu i cichą pracę systemów wentylacyjnych w środowiskach wrażliwych na hałas. Zobacz produkt →
Cicha praca przy niskiej prędkości to kolejny powód, dla którego w urządzeniach wentylacyjnych preferowana jest konstrukcja z czujnikami. Bezczujnikowe napędy BLDC często muszą zasilać pary faz przez dłuższy czas w jednoetapowej fazie rozruchu, zanim tylne pole elektromagnetyczne będzie można odczytać, co powoduje twarde cięcie i odgłos kliknięcia. Silniki z czujnikami przełączają się pod właściwym kątem momentu obrotowego już od pierwszego przejścia, dzięki czemu siła stojana jest stała i cicha. Właśnie dlatego konstrukcje niskoszumowych silników BLDC do szklarni, kurników i chłodni mieszkalnych opierają się na czujnikach Halla, a nie na czystych estymatorach EMF.
Z punktu widzenia konstruktora sprzętu wniosek jest praktyczny: silnik BLDC z czujnikiem Halla upraszcza projektowanie sterownika, poprawia niezawodność rozruchu i utrzymuje stały moment obrotowy przy niskich prędkościach, za cenę kilku dodatkowych przewodów. W branży chłodnic powietrza i wentylatorów jest to prawie zawsze akceptowalny handel.
Wniosek
Czujnik efektu Halla nie jest tajemniczym dodatkiem; jest to mały zatrzaskowy przełącznik magnetyczny, który informuje sterownik, który sektor cyklu elektrycznego silnika BLDC jest aktywny. Trzy czujniki rozmieszczone co 120 stopni elektrycznych generują sześć kodów binarnych; sterownik przypisuje każdy kod do jednego z sześciu etapów przewodzenia; a silnik postępuje od sektora do sektora z prawidłowym momentem obrotowym. Efekt fizyczny jest prosty, a praktyczna inżynieria polega na wyrównaniu, okablowaniu, progach i filtrowaniu.
Wybierając silnik do wentylatora, chłodnicy wyparnej lub wentylatora EC, nie traktuj czujników Halla jako niejasnego szczegółu. Od ich jakości i rozmieszczenia zależy, czy silnik uruchomi się za każdym razem, czy będzie cicho pracował na niskich obrotach i jak niezawodnie sterownik będzie mógł się przełączać. Potwierdź napięcie, klasę mocy, interfejs czujnika i ochronę środowiska, a następnie przetestuj rozruch przy rzeczywistym obciążeniu wirnika przed zatwierdzeniem projektu.
Powiązane Produkty
-
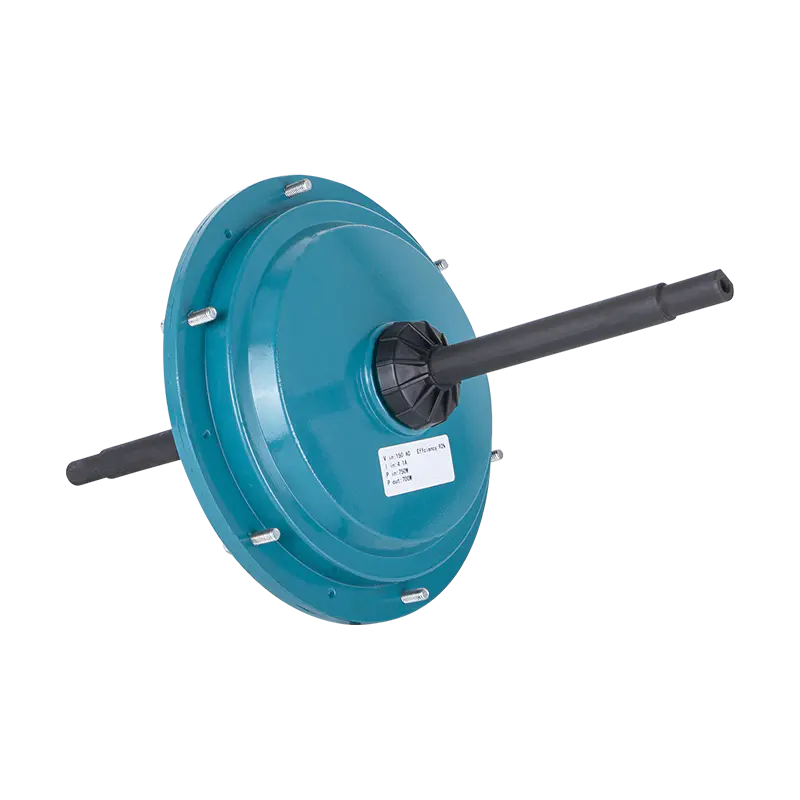 DC149 220 V/700 W Zewnętrzny silnik chłodnicy powietrza BLDC
-
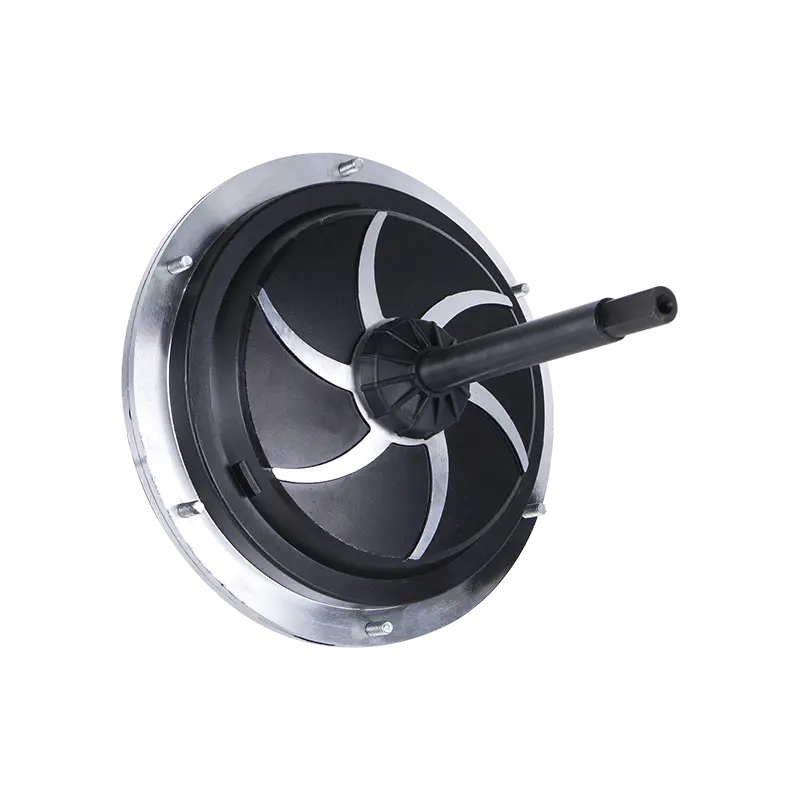 DC149 220 V 850 W Zewnętrzny silnik chłodnicy powietrza BLDC
-
 DC149 220 V 600 W Zewnętrzny silnik chłodnicy powietrza BLDC
-
 DC144 220 V 600 W Zewnętrzny silnik chłodnicy powietrza BLDC
-
 DC144 220 V 600 W Zewnętrzny silnik chłodnicy powietrza BLDC
-
 DC149 220 V 850 W Zewnętrzny silnik chłodnicy powietrza BLDC
 Gotowy do dostosowania
Twoje produkty silnikowe?
Jesteśmy profesjonalnymi producentami silników, dostarczającymi mocną, stabilną i wydajną moc rdzenie dla wszystkich gałęzi przemysłu dzięki precyzyjnemu wykonaniu i innowacjom.
Skontaktuj się z nami
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Adres firmy
Prawa autorskie © by Shengzhou Jiangxin Motor Technology Co., Ltd. Wszelkie prawa zastrzeżone.
Hurtowi producenci przemysłowych silników wentylatorów