Nr 8, Duxiu San Road, miasto Ganlin, miasto Shengzhou, miasto Shaoxing, prowincja Zhejiang, Chiny
Kategoria wiadomości
Kategoria produktu
Kompletny przewodnik po silniku EC: Co to jest silnik EC i jaka jest różnica między silnikami wentylatorów prądu stałego i EC
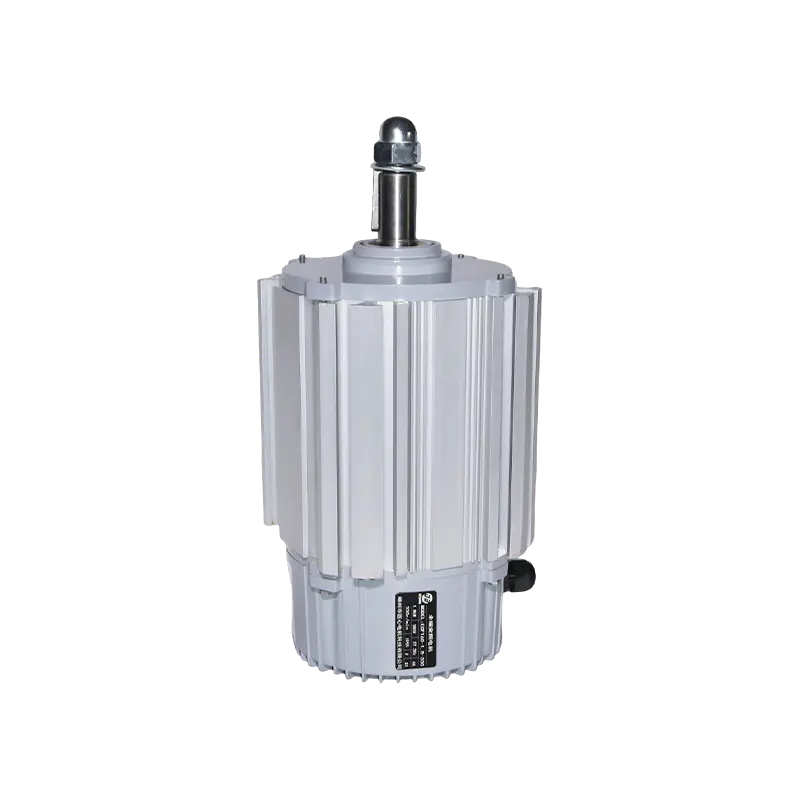
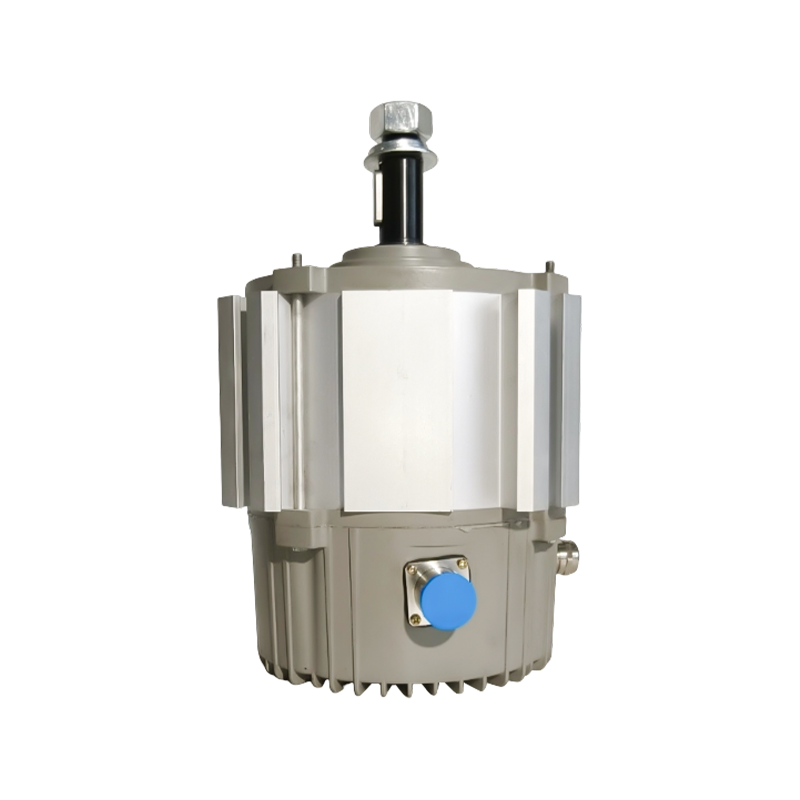
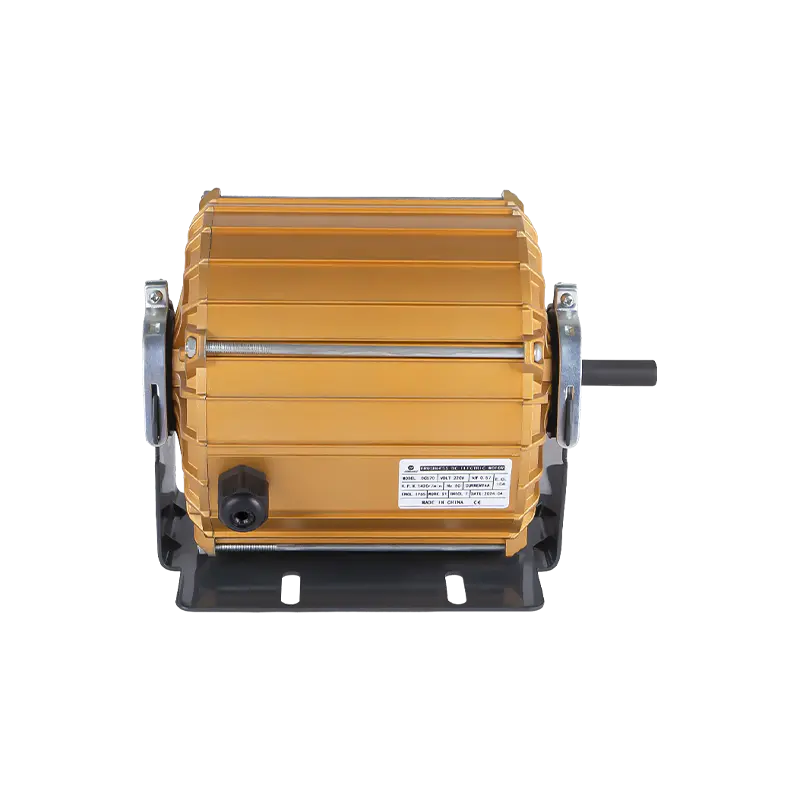
An Silnik EC (Silnik komutowany elektronicznie) to bezszczotkowy silnik z magnesami trwałymi, który wewnętrznie zasilany jest prądem stałym, ale pobiera jednofazowe lub trójfazowe zasilanie prądem przemiennym z sieci za pośrednictwem zintegrowanego falownika i obwodu prostownika wbudowanego w obudowę silnika. Oznaczenie „komutowany elektronicznie” odnosi się do faktu, że przełączanie prądu przez uzwojenia silnika jest kontrolowane przez zintegrowaną elektronikę, a nie przez fizyczny mechanizm szczotki i komutatora stosowany w tradycyjnych silnikach prądu stałego. Silniki EC zapewniają wydajność 85 do 95% , w porównaniu do 55 do 75% do standardowych silników indukcyjnych prądu przemiennego i 70 do 85% do konwencjonalnych szczotkowych silników prądu stałego w tym samym zakresie mocy. Różnica między silnikami wentylatorów na prąd stały i EC polega na tym, że konwencjonalny silnik prądu stałego wykorzystuje fizyczne szczotki węglowe i komutator mechaniczny do przełączania prądu przez uzwojenia wirnika, podczas gdy silnik EC wykorzystuje przełączanie elektroniczne (zintegrowany falownik) do komutowania bezszczotkowego wirnika z magnesami trwałymi, całkowicie eliminując zużycie szczotek i umożliwiając ciągłą pracę ze zmienną prędkością z bardzo wysoką wydajnością w każdym punkcie zakresu prędkości. Ten przewodnik omawia każdy techniczny i praktyczny wymiar silników EC.
Co to jest silnik EC: definicja, terminologia i kontekst rynkowy
Co to jest Silnik EC i dlaczego terminologia ma znaczenie? EC oznacza Electronically Commutated, opis sposobu przełączania kierunku prądu w uzwojeniach silnika. W konwencjonalnym szczotkowym silniku prądu stałego komutacja (przełączanie prądu) odbywa się mechanicznie za pomocą szczotek węglowych ślizgających się po miedzianym pierścieniu komutatora. W silniku EC funkcję tę pełnią przełączniki półprzewodnikowe (zwykle tranzystory MOSFET lub IGBT) w zintegrowanej elektronice napędu silnika. W rezultacie powstał silnik pozbawiony szczotek, komutatora, pierścieni ślizgowych i jakichkolwiek mechanicznych elementów przełączających w torze prądowym, co zapewnia zasadniczo inną niezawodność, wydajność i charakterystykę sterowania w porównaniu z dowolnym silnikiem szczotkowym.
Silnik ECs are also known by several other names in the industry, and understanding these synonyms prevents confusion when reading technical specifications or procurement documents:
- Silnik BLDC (bezszczotkowy silnik prądu stałego): Dokładnie równoznaczny z silnikiem EC w zastosowaniach inżynieryjnych. Oba terminy opisują silnik z magnesami trwałymi z komutacją elektroniczną. BLDC jest częściej stosowany w Ameryce Północnej oraz w kontekście inżynierii elektronicznej.
- Silnik EC: Termin preferowany przez producentów europejskich (szczególnie EBM-Papst, Ziehl-Abegg i Ebara), szczególnie w zastosowaniach związanych z wentylatorami i wentylacją HVAC, gdzie silnik EC jest obecnie de facto standardowym terminem branżowym w międzynarodowych normach i katalogach produktów.
- Bezszczotkowy silnik z magnesami trwałymi (BPML): Używany w literaturze akademickiej oraz w niektórych zastosowaniach pomp i sprężarek przemysłowych. Podkreśla konstrukcję wirnika z magnesami trwałymi jako cechę definiującą.
- PMSM (silnik synchroniczny z magnesami trwałymi): Stosowany w wysokowydajnych serwonapędach i zastosowaniach trakcyjnych. Jest to w rzeczywistości ta sama technologia silnika, co silnik EC, ale pracuje z sinusoidalnymi przebiegami prądu, a nie trapezowymi, i przy użyciu innego algorytmu sterowania (sterowanie zorientowane na pole, a nie komutacja blokowa).
Dlaczego silniki EC stały się domyślnym wyborem w zastosowaniach związanych z wentylatorami i wentylacją?
Zastosowanie silników EC w branży HVAC, chłodnictwa i wentylacji było spowodowane połączeniem przepisów energetycznych, presji na koszty energii i załamania kosztów elektroniki mocy, która umożliwia stosowanie silników EC. Trzy czynniki wyjaśniają dominację silników EC w nowoczesnych zastosowaniach wentylatorów:
- Dyrektywa ErP i klasyfikacje efektywności IE: Dyrektywa Unii Europejskiej dotycząca produktów związanych z energią (ErP) oraz system klasyfikacji sprawności IEC 60034 (IE1 do IE5) stopniowo narzucają minimalne poziomy sprawności silnika. Standardowe silniki indukcyjne prądu przemiennego (zwykle IE1 lub IE2) nie mogą spełniać progów IE4 i IE5 wymaganych dla wentylatorów i silników sprzedawanych w UE od 2021 r. Silniki EC rutynowo osiągają poziomy IE4 i IE5, co czyni je jedyną realną technologią dla wielu regulowanych kategorii produktów.
- Oszczędność energii zgodnie z prawem wentylatora przy częściowym obciążeniu: Zużycie energii przez wentylator jest proporcjonalne do sześcianu prędkości wentylatora (prawo sześcianu wentylatora). Wymagana jest jedynie praca wentylatora na 80% pełnej prędkości 51,2% mocy przy pełnej prędkości (0,8³ = 0,512). Wymaga jedynie pracy z prędkością 60%. 21,6% pełnej mocy. Ponieważ większość systemów HVAC i wentylacji działa przy częściowym obciążeniu przez większość godzin pracy, silniki EC o zmiennej prędkości zapewniają ogromne oszczędności energii w porównaniu z silnikami prądu przemiennego o stałej prędkości ze sterowaniem włączaniem/wyłączaniem lub sterowaniem łopatkami wlotowymi.
- Zintegrowany napęd eliminuje oddzielny napęd VFD: Konwencjonalny silnik indukcyjny prądu przemiennego wymaga oddzielnego napędu o zmiennej częstotliwości (VFD), aby uzyskać działanie ze zmienną prędkością. Silnik EC ma elektronikę napędu zintegrowaną z obudową silnika, co zmniejsza koszty i złożoność instalacji, eliminuje potrzebę stosowania oddzielnego panelu elektrycznego z komponentami VFD i poprawia ogólną niezawodność systemu poprzez zmniejszenie liczby oddzielnych komponentów.
Konstrukcja silnika EC: cztery główne elementy
Silnik EC składa się z czterech zintegrowanych podsystemów, które współpracują ze sobą w ramach jednego pakietu:
- Wirnik z magnesami trwałymi: Element obrotowy zawiera szereg wysokoenergetycznych magnesów trwałych (zwykle neodymowo-żelazowo-borowych, NdFeB, klasa N35 do N52) rozmieszczonych tak, aby tworzyć naprzemienne bieguny północny i południowy na obwodzie wirnika. Magnesy są zamontowane lub osadzone w rdzeniu wirnika i wytwarzają silne, stałe pole magnetyczne bez zasilania elektrycznego wirnika. Jest to zasadnicza różnica w stosunku do silnika indukcyjnego, w którym pole wirnika jest tworzone przez prądy indukowane i dlatego jest z natury mniej wydajne.
- Stojan z uzwojeniami miedzianymi: Nieruchomy element zewnętrzny (lub wewnętrzny w konstrukcjach z wirnikiem zewnętrznym) zawiera uzwojenia miedziane rozmieszczone wokół laminowanego rdzenia stalowego. Prąd przepływa przez te uzwojenia w kontrolowanych sekwencjach, tworząc wirujące pole magnetyczne, które wprawia wirnik z magnesem trwałym w ruch obrotowy.
- Czujnik położenia wirnika (czujniki z efektem Halla): W stojanie zamontowano trzy czujniki z efektem Halla, rozmieszczone na obwodzie co 120 stopni. Każdy czujnik wysyła cyfrowy sygnał wysoki lub niski w zależności od tego, czy przechodzi przez niego północny, czy południowy biegun magnesu wirnika. Sygnały trzech czujników razem tworzą 6-bitowy wzór, który zmienia się co 60 elektrycznych stopni obrotu wirnika, zapewniając elektronice napędu dokładne informacje w czasie rzeczywistym o położeniu wirnika na potrzeby czasu komutacji.
- Zintegrowany falownik (elektronika napędu): Płytka drukowana zamontowana w obudowie silnika zawiera prostownik (konwersja prądu przemiennego na prąd stały), kondensator pośredniej szyny prądu stałego, sześć przełączników półprzewodnikowych tworzących trójfazowy mostek falownika, obwody napędu bramki, mikrokontroler do komutacji i kontroli prędkości oraz elektronikę interfejsu wejścia/wyjścia dla sygnałów sterujących i komunikacji. Dzięki tej integracji silnik EC jest samodzielnym urządzeniem, które można bezpośrednio podłączyć, a nie silnikiem wymagającym oddzielnego napędu zewnętrznego.
Jak działają silniki EC: zasady działania od poboru mocy do mocy wyjściowej mechanicznej
Zrozumienie jak działają silniki EC wymaga podążania ścieżką energii elektrycznej przez silnik od wejścia prądu przemiennego na zaciskach kabla aż do mechanicznego obrotu wału wyjściowego lub wirnika wentylatora. Proces obejmuje pięć odrębnych etapów, które zachodzą w sposób ciągły i jednocześnie podczas pracy silnika.
Etap 1: Konwersja prądu przemiennego na prąd stały (prostowanie)
Energia elektryczna doprowadzana do silnika EC ma postać prądu przemiennego jednofazowego (230 V, 50 Hz w Europie; 120 V lub 240 V, 60 Hz w Ameryce Północnej) lub trójfazowego prądu przemiennego (380 do 480 V, 50 lub 60 Hz w zastosowaniach przemysłowych). Pierwszym etapem zintegrowanej elektroniki napędu jest obwód prostownika, który przekształca napięcie AC na DC. W większości silników EC osiąga się to za pomocą pełnookresowego prostownika diodowego:
- Dla wejścia jednofazowego 230 V AC: Mostek prostowniczy pełnookresowy przekształca sinusoidalny prąd przemienny w pulsujący prąd stały o napięciu szczytowym wynoszącym ok 325 V (230 V × √2). Pulsujący prąd stały jest następnie wygładzany przez duży kondensator elektrolityczny na szynie DC, zapewniając stosunkowo stabilne napięcie szyny DC wynoszące około 300 do 320 V pod obciążeniem.
- Dla wejścia trójfazowego 400 V AC: Trójfazowy mostek diodowy wytwarza znacznie gładsze napięcie szyny DC z jedynie niewielkimi tętnieniami, przy napięciu szyny DC wynoszącym około 560 V (400 V × √2). Płynniejsza szyna DC z wejściem trójfazowym zmniejsza pojemność wymaganą w stopniu filtra i poprawia wydajność napędu.
Kondensator szyny prądu stałego spełnia dwie krytyczne funkcje: wygładza wyprostowane napięcie, aby zapewnić stabilne zasilanie prądem stałym do falownika, oraz działa jako bufor magazynowania energii, który pochłania krótkie impulsy prądu pobierane przez falownik podczas przełączania prądu do uzwojeń silnika.
Etap 2: Wykrywanie położenia wirnika
Zanim falownik będzie mógł przełączyć prąd na właściwe uzwojenie, mikrokontroler sterujący musi znać chwilowe położenie kątowe wirnika. Tutaj kluczową rolę odgrywają czujniki Halla. Trzy czujniki z efektem Halla, umieszczone w Interwały mechaniczne co 120 stopni (lub odstępy co 60 stopni w silniku z dużą liczbą par biegunów) wokół otworu stojana, każdy z nich wysyła sygnał o wysokim poziomie logicznym (zwykle 5 V), gdy mija je magnes na biegunie północnym, oraz sygnał o niskim poziomie logicznym (0 V), gdy przechodzi magnes na biegunie południowym. Trzy czujniki wytwarzają stale zmieniający się 3-bitowy kod binarny podczas obrotu wirnika, przy czym kod zmienia się co 60 stopni elektrycznych. W przypadku silnika z wirnikiem z 4 parami biegunów (8 biegunów) kod wykonuje pełną 6-krokową sekwencję na każde 90 stopni obrotu mechanicznego (360 stopni mechanicznych ÷ 4 pary biegunów = 90 stopni mechanicznych na obrót elektryczny). Mikrokontroler odczytuje ten 3-bitowy kod z dużą szybkością (zwykle tysiące razy na sekundę) i wykorzystuje go do określenia, która para uzwojeń powinna w danym momencie zostać zasilona.
Niektóre zaawansowane silniki EC wykorzystują sterowanie bezczujnikowe zamiast czujników Halla. W przypadku komutacji bezczujnikowej algorytm sterujący wykrywa siłę elektromotoryczną wsteczną generowaną w uzwojeniu niezasilonym, gdy przechodzi przez niego wirnik z magnesem trwałym, i wykorzystuje to napięcie do określenia położenia wirnika. Konstrukcje bezczujnikowe zmniejszają liczbę komponentów i eliminują okablowanie czujnika Halla jako potencjalny punkt awarii, ale wymagają krótkiej sekwencji rozruchu przy niskim napięciu, gdzie wsteczne pole elektromagnetyczne jest zbyt małe, aby można je było wiarygodnie wykryć.
Etap 3: Komutacja elektroniczna przez falownik
Falownik jest sercem tego, co sprawia, że silnik EC jest „komutowany elektronicznie”. Składa się z sześciu półprzewodnikowych przełączników mocy (zwykle tranzystorów MOSFET dla silników o mocy do około 2 kW i tranzystorów IGBT dla silników o większej mocy) rozmieszczonych w trzech parach półmostków, po jednej parze dla każdego z trzech uzwojeń stojana (fazy U, V i W). Przełączniki są identyfikowane jako:
- Przełączniki strony wysokiego napięcia (Q1, Q3, Q5): Podłącz szynę dodatnią szyny DC do każdego zacisku fazowego silnika, gdy jest on włączony.
- Przełączniki strony niskiej (Q2, Q4, Q6): Podłącz każdy zacisk fazowy silnika do szyny ujemnej szyny DC (masa), gdy jest włączony.
W dowolnym momencie normalnej pracy dokładnie dwa z sześciu przełączników przewodzą: jeden po stronie wysokiego i jeden po stronie niskiego poziomu, z różnych faz. Tworzy to ścieżkę prądową od dodatniego zacisku szyny DC, przez uzwojenie jednej fazy, przez stojan, przez uzwojenie drugiej fazy i z powrotem do ujemnego zacisku szyny DC. Powstały przepływ prądu w dwóch uzwojeniach pod napięciem wytwarza pole magnetyczne w szczelinie stojana, które ciągnie wirnik z magnesami trwałymi w kierunku wyrównania z polem. Mikrokontroler przełącza się na kolejną parę przełączników (kolejny krok komutacji), zanim wirnik osiągnie idealne ustawienie, zapewniając ciągły obrót w żądanym kierunku.
W przypadku standardowego 3-fazowego, 6-stopniowego (trapezowego) schematu komutacji pełna sekwencja stanów przełączania dla jednego pełnego obrotu elektrycznego wynosi:
- Q1 (U wysoki) i Q4 (V niski): Prąd przepływa od U do V
- Q1 (U wysoki) i Q6 (W niski): Prąd płynie U do W
- Q3 (V wysokie) i Q6 (W niskie): Prąd przepływa z V do W
- Q3 (V wysokie) i Q2 (U niskie): Prąd przepływa z V do U
- Q5 (W wysoki) i Q2 (U niski): Prąd przepływa z W do U
- Q5 (W wysoki) i Q4 (V niski): Prąd przepływa z W do V
Ta 6-etapowa sekwencja powtarza się w sposób ciągły, przy czym każdy krok zajmuje dokładnie 60 stopni elektrycznych ruchu wirnika. Częstotliwość przełączania między stopniami wzrasta wprost proporcjonalnie do prędkości silnika, więc przy wyższych prędkościach mikrokontroler musi przełączać się szybciej.
Etap 4: Kontrola prędkości PWM
Opisana powyżej sekwencja komutacji napędza silnik z prędkością określoną przez napięcie szyny DC i charakterystykę tylnego pola elektromagnetycznego silnika. Aby sterować prędkością niezależnie od napięcia zasilania, modulacja szerokości impulsu (PWM) nakłada się na przełączanie komutacyjne. Zamiast utrzymywać aktywne przełączniki w sposób ciągły podczas każdego etapu komutacji, przełączniki są szybko włączane i wyłączane z dużą częstotliwością (zwykle 8 do 20 kHz ) o zmiennym cyklu pracy (stosunek czasu włączenia do całkowitego okresu przełączania). Średnie napięcie przyłożone do uzwojenia podczas każdego etapu komutacji jest równe napięciu szyny DC pomnożonemu przez cykl pracy:
V_średnia = V_DC_bus × cykl pracy
Cykl pracy wynoszący 100% przykłada do uzwojenia pełne napięcie szyny DC, napędzając silnik z maksymalną prędkością dla danego obciążenia. Cykl pracy wynoszący 50% powoduje przyłożenie połowy napięcia magistrali, co daje w przybliżeniu połowę maksymalnej prędkości. Cykl pracy wynoszący 10% przykłada jedną dziesiątą napięcia magistrali dla najniższej możliwej do kontrolowania prędkości. Częstotliwość nośna PWM wynosząca od 8 do 20 kHz znacznie przekracza zakres słyszalny dla ludzkiego słuchu (20 Hz do 20 kHz), zatem silnik wytwarza minimalne zakłócenia elektryczne w wyniku przełączania, chociaż specyficzny profil hałasu słyszalnego silnika i wirnika wentylatora przy różnych prędkościach jest kluczowym kryterium wyboru w zastosowaniach HVAC i chłodnictwie komercyjnym.
Etap 5: Kontrola sprzężenia zwrotnego prędkości i prądu
Mikrokontroler w silniku EC w sposób ciągły realizuje algorytm sterowania w pętli zamkniętej, który utrzymuje docelową prędkość (lub moment obrotowy w niektórych trybach sterowania) niezależnie od zmian obciążenia. Pętla sterowania działa w następujący sposób:
- Pomiar prędkości: Rzeczywistą prędkość silnika mierzy się, zliczając szybkość kroków komutacji (określoną na podstawie sygnałów czujnika Halla) i przeliczając ją na obroty na minutę. Pomiar ten jest aktualizowany tysiące razy na sekundę.
- Obliczanie błędu prędkości: Różnica pomiędzy prędkością docelową (wartość zadaną otrzymaną z wejściowego sygnału sterującego) a zmierzoną prędkością rzeczywistą jest błędem prędkości.
- Regulacja cyklu pracy PWM: Algorytm sterowania (zwykle algorytm proporcjonalno-całkujący lub algorytm PI) dostosowuje cykl pracy PWM w odpowiedzi na błąd prędkości. Jeśli silnik pracuje wolniej niż wartość docelowa (dodatni błąd prędkości), cykl pracy jest zwiększany w celu przyłożenia większego napięcia. Jeśli silnik pracuje szybciej niż docelowa (ujemny błąd prędkości), cykl pracy ulega skróceniu. Ta pętla sprzężenia zwrotnego zwykle reaguje w milisekundach, zachowując dokładność prędkości ±1% do ±3% wartości zadanej w szerokim zakresie warunków obciążenia.
- Bieżące monitorowanie w celu ochrony: Czujniki prądu fazowego (zwykle rezystory bocznikowe w nóżkach przełącznika po stronie niskiego napięcia) mierzą chwilowy prąd pobierany przez każde uzwojenie. Mikrokontroler monitoruje te prądy pod kątem przetężenia (utyk silnika, zwarcie w uzwojeniu lub przeciążenie wirnika wentylatora) i wyłącza przełączniki w ciągu mikrosekund w przypadku przekroczenia progu zabezpieczenia, zapobiegając uszkodzeniu półprzewodników lub uzwojeń silnika.
Jaka jest różnica między silnikami wentylatorów prądu stałego i EC: pełne porównanie techniczne
Pytanie jaka jest różnica między silnikami wentylatorów DC i EC to najbardziej praktyczne porównanie dla inżynierów i nabywców wybierających silniki wentylatorów do zastosowań w systemach HVAC, chłodnictwie i wentylacji przemysłowej. Obydwa typy silników działają na prąd stały w momencie rzeczywistej konwersji elektromagnetycznej, ale różnią się zasadniczo konstrukcją, metodą komutacji, profilem wydajności, charakterystyką sterowania i wymaganiami konserwacyjnymi.
Podstawowa różnica konstrukcyjna: konstrukcja wirnika
W konwencjonalnym (szczotkowym) silniku prądu stałego, wirnik przenosi uzwojenia . Prąd z zewnętrznego źródła zasilania wpływa do cewek wirnika poprzez szczotki węglowe, które dociskają do komutatora: segmentowego zespołu miedzianego pierścienia zamontowanego na wale wirnika. Gdy wirnik się obraca, pod szczotkami przechodzą różne segmenty komutatora, łącząc kolejno różne grupy cewek z zasilaniem. Stojan zawiera magnesy trwałe lub uzwojenia wzbudzające, które wytwarzają stacjonarne pole magnetyczne. Moment elektromagnetyczny powstaje w wyniku interakcji między polem stojana a przewodnikami wirnika przewodzącymi prąd.
W silniku EC role rotor-stator są zamienione. The wirnik zawiera magnesy trwałe bez uzwojeń i połączeń elektrycznych. The stojan przenosi uzwojenia . Prąd przepływa przez cewki stojana ze stacjonarnej elektroniki poprzez bezpośrednie połączenia metalowe, bez szczotek i styków ślizgowych. Moment elektromagnetyczny wytwarzany jest w wyniku interakcji pomiędzy polem magnetycznym wirującego wirnika a elektronicznie przełączanym polem stojana. Ta zasadnicza różnica w konstrukcji jest źródłem wszelkich przewag w zakresie wydajności silnika EC w porównaniu z konwencjonalnym silnikiem prądu stałego.
Komutacja: mechaniczna a elektroniczna
W procesie komutacji leży najbardziej istotna różnica między silnikami prądu stałego i silnikami EC:
- Silnik prądu stałego (komutacja mechaniczna): Szczotki węglowe dociskają miedziane segmenty komutatora pod wpływem napięcia sprężyny. Gdy wirnik się obraca, każda szczotka przesuwa się z jednego segmentu do drugiego, tworząc i przerywając obwód elektryczny do kolejnych cewek wirnika. Ten styk ślizgowy generuje ciepło (straty rezystancyjne na styku), tworzy łuk elektryczny, gdy styki pękają pod wpływem prądu obciążenia, i powoduje postępujące zużycie zarówno materiału szczotki (węgiel), jak i komutatora (miedź). Wymiana szczotek jest wymagana w odstępach co 1000 do 5000 godzin w typowych zastosowaniach wentylatorowych, z częstszą wymianą przy większym obciążeniu prądowym lub w wilgotnym środowisku, w którym przyspiesza zużycie szczotek.
- Silnik EC (electronic commutation): Przełączniki MOSFET lub IGBT w elektronice napędu włączają się i wyłączają na polecenie mikrokontrolera, kierując prąd przez uzwojenia stojana w odpowiedniej kolejności, aby zapewnić ciągły obrót. Nie ma styku ślizgowego, zużycia mechanicznego w mechanizmie komutacyjnym, nie ma łuku ani nie wytwarza się pył węglowy. Oczekiwana żywotność elektronicznych elementów przełączających wynosi 30 000 do 100 000 godzin lub więcej, ograniczone głównie przez kondensatory elektrolityczne na szynie prądu stałego (które z czasem ulegają stopniowej degradacji w wyniku odparowania elektrolitu) oraz przez żywotność łożysk, a nie zużycie komutacyjne.
Porównanie wydajności: gdzie silniki EC wykazują największą przewagę
Wydajność jest najbardziej istotną różnicą ilościową pomiędzy silnikami wentylatorów prądu stałego i EC. Porównanie wydajności pokazuje, dlaczego silniki EC zastąpiły szczotkowe silniki prądu stałego w praktycznie wszystkich nowych komercyjnych zastosowaniach wentylatorów HVAC:
| Punkt operacyjny | Wydajność konwencjonalnego silnika prądu stałego | Sprawność silnika EC | Przewaga wydajności |
|---|---|---|---|
| 100% prędkości (pełne obciążenie) | 70 do 82% | 87 do 95% | 10 do 15 punktów procentowych |
| 75% prędkości | 65 do 78% | 85 do 93% | 15 do 18 punktów procentowych |
| 50% prędkości | 55 do 70% | 80 do 90% | 18 do 25 punktów procentowych |
| 25% prędkości | 35 do 55% | 72 do 85% | 25 do 37 punktów procentowych |
Przewaga wydajności silników EC w porównaniu z konwencjonalnymi silnikami prądu stałego jest największa w warunkach częściowego obciążenia, czyli właśnie tam, gdzie wentylatory spędzają większość godzin pracy. Wentylator pracujący z prędkością 50% w systemie HVAC o zmiennym przepływie powietrza lub skraplacz chłodniczy w warunkach otoczenia przy częściowym obciążeniu może zużywać 25 do 35% mniej energii na godzinę w przypadku silnika EC niż w przypadku szczotkowego silnika prądu stałego o tej samej mocy mechanicznej. W ciągu roku ciągłej pracy różnica ta oznacza bardzo znaczną redukcję kosztów energii elektrycznej i emisji gazów cieplarnianych.
Dlaczego konwencjonalne silniki prądu stałego są mniej wydajne: analiza strat
Zrozumienie the sources of efficiency loss in a conventional brushed DC motor explains why the EC motor's design eliminates or reduces each loss category:
- Straty rezystancji styku szczotki: Interfejs stykowy węgiel-miedź ma typową rezystancję styku 0,1 do 0,5 oma na szczotkę , a przy dwóch szczotkach na ścieżce prądu rezystancja ta powoduje spadek napięcia i utratę mocy (I²R) proporcjonalną do kwadratu prądu. Przy pełnym obciążeniu prądem, na przykład 5 A, całkowita rezystancja szczotek wynosząca 0,4 oma rozprasza 5² × 0,4 = 10 watów w postaci ciepła na styku szczotek, co stanowi około 5 do 10% całkowitej mocy wejściowej silnika w małych silnikach. Silniki EC mają zerową rezystancję styku szczotek.
- Straty miedzi w wirniku: W silniku prądu stałego prąd przepływa przez uzwojenia wirnika, które mają znaczny opór ze względu na mały przekrój drutu i dużą długość uzwojenia potrzebną do dopasowania się do ograniczeń masy wirującej. Te straty I²R w wirniku są głównym źródłem ciepła i mechanizmem utraty wydajności. W silniku EC wirnik przenosi tylko magnesy trwałe bez prądu i dlatego ma zerowe straty I²R na wirniku. Wszelkie straty miedzi występują tylko w stojanie, gdzie odprowadzanie ciepła do środowiska zewnętrznego jest znacznie efektywniejsze ze względu na kontakt stojana z obudową silnika.
- Straty w rdzeniu wirnika (straty w żelazie): Gdy wirnik silnika prądu stałego obraca się w stacjonarnym polu magnetycznym, rdzeń wirnika podlega stale zmieniającemu się strumieniowi magnetycznemu, powodując straty w postaci prądów wirowych i histerezy w warstwach wirnika. W silniku EC z wirnikiem z magnesami trwałymi, wirnik podlega stosunkowo stałemu strumieniowi magnetycznemu (strumieńowi własnych magnesów trwałych) podczas pracy w stanie ustalonym, co radykalnie zmniejsza straty w rdzeniu wirnika w porównaniu z wirnikiem silnika prądu stałego.
- Straty tarcia i wiatru na szczotkach: Tarcie mechaniczne szczotek węglowych dociskających komutator pod napięciem sprężyny zużywa bezpośrednio energię mechaniczną i generuje ciepło na powierzchni stykowej. Chociaż indywidualnie małe (zwykle 1 do 3% mocy znamionowej), tarcie to przyczynia się również do zużycia powierzchni komutatora i wytwarzania pyłu węglowego, który może zanieczyścić elementy wewnętrzne silnika i smary łożysk. Silniki EC nie mają tarcia w mechanizmie komutacyjnym.
Porównanie kontroli prędkości: sposób sterowania silnikami prądu stałego i EC
Kontrola prędkości to druga ważna praktyczna różnica między silnikami wentylatorów prądu stałego i EC:
- Konwencjonalne sterowanie prędkością silnika prądu stałego: Prędkość szczotkowanego silnika prądu stałego jest kontrolowana poprzez zmianę napięcia zasilania prądem stałym przyłożonego do zacisków silnika. Metody obejmują zmienną moc wyjściową transformatora (reostat), liniowy regulator napięcia (nieekonomiczny), kontrolę napięcia PWM za pomocą zewnętrznego obwodu przerywacza lub osłabienie pola poprzez zmniejszenie prądu pola w silnikach prądu stałego z uzwojeniem. Wszystkie te metody wymagają zewnętrznego sprzętu sterującego, zwiększają złożoność systemu, a w przypadku sterowania rezystancyjnego lub liniowego marnują zredukowaną moc w postaci ciepła, zamiast zwracać ją do źródła zasilania. Wentylatory szczotkowe prądu stałego o zmiennej prędkości zazwyczaj wymagają również niestandardowych kontrolerów dopasowanych do każdego konkretnego silnika, co ogranicza wymienność.
- Silnik EC speed control: Silnik ECs accept standard industry control signals directly at the motor's input terminals without any external variable-speed drive hardware. Common control interfaces include: Sygnał analogowy 0 do 10 V (0 V = prędkość minimalna, 10 V = prędkość maksymalna); Sygnał pętli prądowej 4 do 20 mA (4 mA = prędkość minimalna, 20 mA = prędkość maksymalna); Sygnał wejściowy PWM (cykl pracy od 10% do 90% steruje prędkością proporcjonalnie); Sterowanie cyfrowe Modbus RTU lub RS-485 do integracji systemów zarządzania budynkiem; i wejście potencjometru do ręcznej regulacji prędkości. Wewnętrzny mikrokontroler silnika odbiera te sygnały bezpośrednio i odpowiednio dostosowuje cykl pracy PWM falownika, nie wymagając zewnętrznej elektroniki mocy.
Niezawodność i konserwacja: różnica w żywotności
Żywotność i wymagania konserwacyjne silników wentylatorów DC i EC różnią się znacznie, ponieważ w silniku EC całkowicie nie występuje główny mechanizm zużycia silnika prądu stałego (zużycie szczotek i komutatora):
- Konserwacja konwencjonalnego silnika prądu stałego: Szczotki węglowe należy poddawać przeglądom w regularnych odstępach czasu (zwykle co 500 do 2000 godzin dla silników wentylatorów pracujących w trybie ciągłym) i wymieniane w przypadku zużycia do wymaganej minimalnej długości. Pierścienie komutatora należy oczyścić, aby usunąć nagromadzony pył węglowy i od czasu do czasu obrócić na tokarce, aby po latach zużycia szczotek przywrócić płaską, koncentryczną powierzchnię. Silniki pracujące w wilgotnym lub zanieczyszczonym środowisku wymagają częstszych konserwacji. Całkowity koszt wymiany szczotek plus koszt serwisowania komutatora w ciągu 10 lat eksploatacji może być równy lub przekraczać pierwotną cenę zakupu silnika w przypadku wentylatorów do pracy ciągłej.
- Silnik EC maintenance: Jedyną rutynową konserwacją wymaganą w przypadku silnika wentylatora EC jest okresowa kontrola i smarowanie (lub wymiana) łożysk wału, identyczne z harmonogramem konserwacji każdego innego typu silnika. Elektronika nie zawiera elementów, które mógłby naprawiać użytkownik i została zaprojektowana na cały okres eksploatacji silnika. Opublikowano MTBF (średni czas między awariami) dla silników EC wiodących producentów z zakresu od 40 000 do ponad 100 000 godzin , odpowiednik 4,5 do 11 lat pracy ciągłej. Można to porównać do efektywnych okresów międzyobsługowych wynoszących 1000 do 5000 godzin pomiędzy zdarzeniami serwisowymi szczotek dla silników prądu stałego.
| Parametr | Konwencjonalny silnik prądu stałego (szczotkowany) | Silnik EC (komutowany elektronicznie) |
|---|---|---|
| Metoda komutacyjna | Mechaniczne (szczotki i komutator) | Elektroniczne (przełączniki MOSFET/IGBT) |
| Konstrukcja rotora | Uzwojenia miedziane na wirniku | Magnesy trwałe na rotorze |
| Typowa wydajność (pełne obciążenie) | 70 do 82% | 87 do 95% |
| Wydajność przy częściowym obciążeniu | Spada znacznie poniżej pełnego obciążenia | Utrzymuje się na wysokim poziomie w całym zakresie prędkości |
| Konserwacja szczotek węglowych | Wymagane co 1000 do 5000 godzin | Nie dotyczy (bez pędzli) |
| MTBF | 5000 do 15 000 godzin | 40 000 do 100 000 godzin |
| Wejście kontroli prędkości | Zmienne napięcie prądu stałego (wymagane sterowanie zewnętrzne) | 0 do 10 V, 4 do 20 mA, PWM, Modbus (wbudowany) |
| Wymagane zasilanie | Zasilanie DC (wymaga zewnętrznego prostownika dla AC) | Bezpośrednie zasilanie sieciowe AC (wbudowany prostownik) |
| Wytwarzanie pyłu węglowego | Tak (od zużycia szczotek) | Żadne |
| Klasa efektywności IE (IEC 60034) | IE1 do IE2 (typowo) | IE4 do IE5 (typowy) |
| Hałas akustyczny | Wyższy (hałas komutacji szczotek) | Niższy (bez komutacji mechanicznej) |
| Koszt początkowy | Niższy | Wyższa (zwykle 1,5 do 3 × silnik prądu stałego) |
| Całkowity koszt posiadania (TCO) | Wyższa (energia i konserwacja) | Niższy (energy savings dominate) |
Charakterystyka wydajności silnika EC: moment obrotowy, zakres prędkości i interfejsy sterujące
Zrozumienie EC motor performance characteristics is essential for selecting the correct motor for a fan or blower application and for configuring the speed control interface to work with the building management or refrigeration control system.
Charakterystyka momentu obrotowego i prędkości silników EC
Charakterystyka momentu obrotowego silnika EC jest określona przez konstrukcję magnesu trwałego, parametry uzwojenia i algorytm sterowania. Kluczowe cechy krzywej momentu obrotowego silnika EC:
- Stały moment obrotowy poniżej prędkości podstawowej: Aż do prędkości podstawowej (prędkości, przy której siła elektromotoryczna silnika równa się dostępnemu napięciu szyny DC przy maksymalnym cyklu pracy), silnik EC może dostarczać swój znamionowy moment obrotowy przy dowolnej prędkości. W tym obszarze stałego momentu obrotowego występuje przede wszystkim praca wentylatora ze zmienną prędkością.
- Osłabienie pola powyżej prędkości podstawowej: Powyżej prędkości podstawowej niektóre napędy silników EC wykorzystują osłabienie pola (techniki przesunięcia fazowego w taktowaniu komutacji), aby rozszerzyć zakres prędkości poza naturalne maksimum, akceptując jednocześnie redukcję momentu obrotowego. Dzięki temu silnik może osiągnąć zakres prędkości do 3:1 do 5:1 powyżej prędkości podstawowej przy zmniejszonym momencie obrotowym.
- Zakres prędkości (współczynnik ograniczenia): Większość silników wentylatorów EC zapewnia użyteczny zakres prędkości od ok 10 do 15% maksymalnej prędkości aż do 100%, co daje współczynnik ograniczania wynoszący 6:1 do 10:1 . Niektóre zaawansowane konstrukcje osiągają zakres regulacji 20:1 lub wyższy przy akceptowalnym tętnieniu momentu obrotowego i stabilności sterowania w całym zakresie.
Wirnik zewnętrzny a silniki EC z wirnikiem wewnętrznym
Silnik ECs used in fan applications come in two main physical configurations that determine their suitability for different fan types:
- Silnik EC z wirnikiem zewnętrznym (outrunner): Wirnik jest zewnętrznym cylindrem otaczającym i obracającym się wokół wewnętrznego stojana stacjonarnego. Wirnik wentylatora montowany jest bezpośrednio na zewnętrznej obudowie wirnika, całkowicie eliminując wał i uszczelnienie wału. Ta konfiguracja jest idealna dla wentylatorów osiowych i wentylatorów odśrodkowych, gdzie wirnik może być bezpośrednio połączony z zewnętrzną krawędzią wirnika, tworząc kompaktowy, niskoprofilowy zespół z doskonałym odprowadzaniem ciepła (obrotowa obudowa zewnętrzna działa jak żebro chłodzące). Silniki EC z zewnętrznym wirnikiem dominują na rynku klimakonwektorów HVAC, wentylatorów skraplaczy chłodniczych i wentylatorów parownika. Typowy zakres rozmiarów to 15 W do 2000 W i prędkości 200 do 1500 obr./min dla fanów z napędem bezpośrednim.
- Silnik EC z wirnikiem wewnętrznym (inrunner): Konwencjonalna konfiguracja, w której wirnik jest wewnętrznym cylindrem, który obraca się wewnątrz zewnętrznego stojana. Wał wyjściowy wystaje z jednego lub obu końców silnika w celu połączenia z wirnikiem wentylatora, kołem dmuchawy lub kołem pasowym napędu pasowego. Silniki EC z wirnikiem wewnętrznym są stosowane w dmuchawach odśrodkowych, centralach wentylacyjnych z napędem pasowym i zastosowaniach, w których silnik musi być oddzielony od wentylatora za pomocą sprzęgła lub przekładni. Zwykle osiągają wyższe prędkości niż konstrukcje z wirnikiem zewnętrznym 1500 do 10 000 obr./min i są dostępne w wyższych mocach znamionowych do 30 kW i powyżej.
Standardowe interfejsy sterujące dla silników wentylatorów EC
Najważniejszą praktyczną specyfikacją silnika EC w zastosowaniach związanych ze sterowaniem budynkiem lub procesem jest jego interfejs sterowania. Silniki EC akceptują kilka różnych sygnałów sterujących, a wybrany interfejs musi odpowiadać wyjściu systemu zarządzania budynkiem (BMS), sterownika chłodniczego lub systemu kontroli procesu:
- 0 do 10 V analogowe: Najpopularniejszy interfejs sterowania dla komercyjnych silników wentylatorów HVAC EC. Sygnał 0 V steruje minimalną prędkością (lub zatrzymaniem silnika, w zależności od konfiguracji silnika), a 10 V steruje maksymalną prędkością. Prędkość zmienia się liniowo pomiędzy tymi punktami. Interfejs ten współpracuje z praktycznie wszystkimi nowoczesnymi sterownikami HVAC i wyjściami BMS.
- Pętla prądowa 4 do 20 mA: Preferowane w zastosowaniach przemysłowych i procesowych, w których stosowane są długie kable. Sygnały pętli prądowej są odporne na spadek napięcia na kablu i zapewniają wbudowaną funkcję wykrywania przerwania przewodu (0 mA oznacza przerwanie przewodu sygnałowego, w odróżnieniu od polecenia minimalnego 4 mA). Interfejs 4 do 20 mA jest standardem dla silników EC stosowanych w chłodnictwie przemysłowym, wentylacji procesowej i dużych centralach wentylacyjnych.
- Wejście sygnału PWM: Sygnał prostokątny (zwykle o amplitudzie od 0 do 5 V lub od 0 do 10 V) o częstotliwości 100 Hz do 1000 Hz gdzie cykl pracy (procent czasu włączenia) kontroluje prędkość. Interfejs ten jest używany w zastosowaniach związanych z wentylatorami EC w samochodach i pojazdach użytkowych oraz w wentylatorach chłodzących elektronikę, gdzie sterownik wysyła sygnał sterujący wentylatorem PWM.
- Modbus RTU przez RS-485: Cyfrowy protokół komunikacji szeregowej szeroko stosowany w automatyce budynków i sterowaniu procesami przemysłowymi. Silniki EC obsługujące Modbus mogą odbierać polecenia prędkości, raportować rzeczywistą prędkość, raportować temperaturę silnika, zgłaszać kody usterek i akceptować zmiany konfiguracji za pośrednictwem standardowej 2-przewodowej sieci RS-485, umożliwiając pojedynczemu sterownikowi BMS zarządzanie wieloma wentylatorami za pomocą jednego kabla komunikacyjnego.
- Wejście potencjometru: Niektóre silniki EC akceptują prosty rezystor zmienny (potencjometr) podłączony do zacisków sterujących w celu ręcznej regulacji prędkości bez żadnego sterownika elektronicznego. Stosuje się go w prostych zastosowaniach wentylatorów wyciągowych, podczas modernizacji i w sprzęcie laboratoryjnym, gdzie wystarczająca jest prędkość sterowana pokrętłem.
Zastosowania silników EC, oszczędność energii i zwrot z inwestycji
Silnik ECs are deployed across an exceptionally wide range of applications wherever fan or blower efficiency, variable speed control, and low maintenance are required. The energy savings and return on investment from switching to EC motors are well-documented and typically compelling.
Główne obszary zastosowań silników wentylatorów EC
- Klimakonwektory HVAC: Silnik ECs are now standard in virtually all new commercial fan coil units for hotel rooms, office buildings, and hospitals. A typical 4-pipe fan coil unit with an EC motor consumes 15 do 35 W przy minimalnej prędkości w porównaniu do 45 do 80 W dla równoważnego klimakonwektora z silnikiem prądu przemiennego o stałej prędkości, przy czym użytkownicy spędzają większość czasu w pomieszczeniach, w których dla wygody wentylator pracuje z niską prędkością. Różnica ta stanowi różnicę po roku pracy w pokoju hotelowym lub biurze 15–40 dolarów za jednostkę rocznie oszczędności energii elektrycznej przy typowych komercyjnych stawkach za energię elektryczną.
- Komercyjne wentylatory skraplaczy i parowników chłodniczych: Wentylatory parowników do witryn supermarketów, wentylatory skraplaczy do chłodni oraz komercyjne wentylatory do lodówek i zamrażarek to jeden z największych rynków silników EC. Może mieć to średniej wielkości supermarket 200 do 400 małe wentylatory parownika EC w gablotach chłodniczych, każda oszczędność 15 do 30 W w porównaniu do silników prądu przemiennego z zacienionymi biegunami, które zastępują. W przypadku zapełnionego supermarketu oznacza to łączną oszczędność wynoszącą 3 do 12 kW w sposób ciągły lub w przybliżeniu 3000 do 10 000 dolarów rocznie po komercyjnych cenach energii elektrycznej.
- Centrale wentylacyjne (AHU): Zespoły silników wentylatorów odśrodkowych EC w centralach wentylacyjnych o zmiennej objętości powietrza osiągają sprawność systemu, której nie mogą osiągnąć silniki prądu przemiennego z zewnętrznymi przetwornikami VFD lub tradycyjnymi silnikami o wielu prędkościach ze zmianą biegunów. Zintegrowany zespół silnik-wentylator EC do zastosowań AHU jest dostępny w zakresach mocy od 200 W do 30 kW , obejmującym wszystko, od małych klimakonwektorów po duże centrale wentylacyjne.
- HVAC w budynkach mieszkalnych (systemy typu split i pompy ciepła): Wentylatory jednostek wewnętrznych i zewnętrznych w klimatyzatorach i pompach ciepła z systemem split wykorzystują silniki EC, aby osiągnąć wysokie współczynniki sprawności sezonowej (SEER i HSPF) wymagane przez normy energetyczne w Ameryce Północnej, Europie i Azji. Wentylator wewnętrzny EC o zmiennej prędkości umożliwia również modulowany przepływ powietrza w celu kontroli wilgotności i komfortu w warunkach chłodzenia przy częściowym obciążeniu.
- Chłodzenie serwerowni i centrum danych: Wentylatory z napędem EC w szafach serwerowych, chłodnicach rzędowych i jednostkach CRAC (klimatyzacja pomieszczenia komputerowego) z podwyższoną podłogą zapewniają precyzyjny, zmienny przepływ powietrza niezbędny do reagowania na dynamiczne zmiany obciążenia IT, przy jednoczesnym zachowaniu najwyższej możliwej wydajności przez cały czas. Wskaźniki PUE (efektywności wykorzystania energii) w centrach danych uległy znacznej poprawie dzięki zastosowaniu silników EC w układach chłodzenia.
Obliczanie zwrotu z inwestycji w wymianę silnika EC
Proste, ale skuteczne obliczenie ROI w przypadku zastąpienia silnika konwencjonalnego silnikiem EC wymaga czterech wartości wejściowych:
- Roczne godziny pracy: Jest to typowa wartość dla stale pracującego komercyjnego wentylatora chłodniczego 8760 godzin rocznie (24 godziny × 365 dni). W przypadku wentylatora HVAC, który działa tylko w godzinach pracy, może tak być 2500 do 4000 godzin rocznie .
- Oszczędność energii na jednostkę: Różnica w poborze mocy pomiędzy starym silnikiem a silnikiem EC w typowych warunkach pracy. Na przykład zastąpienie silnika z zacienionym biegunem o mocy 75 W silnikiem EC o mocy 25 W pozwala zaoszczędzić 50 W na jednostkę .
- Koszt energii elektrycznej: Całkowity koszt energii elektrycznej na kWh, obejmujący opłaty za energię, opłaty za zapotrzebowanie i podatki. Komercyjne koszty energii elektrycznej w wielu krajach wahają się od 0,10–0,30 USD za kWh .
- Silnik EC premium cost: Dodatkowy koszt silnika EC w porównaniu z silnikiem konwencjonalnym, w tym różnice w kosztach robocizny przy instalacji.
Przykładowe obliczenia dotyczące wymiany wentylatora parownika w supermarkecie:
- Pobór mocy starego silnika: 75 W (silnik prądu przemiennego z zacienionym biegunem)
- Silnik EC power consumption: 22 W
- Oszczędzanie energii: 53 W na wentylator
- Roczna oszczędność energii: 53 W × 8760 godzin = 464 kWh na wentylator rocznie
- Roczna oszczędność kosztów na poziomie 0,18 USD na kWh: 83,50 USD na wentylator rocznie
- Silnik EC plus installation premium over conventional motor: 120 dolarów za wentylator
- Prosty okres zwrotu: 120 $ ÷ 83,50 $ = 1,44 roku (około 17 miesięcy)
Kalkulacja ta nie uwzględnia wartości wyeliminowanych kosztów robocizny i części związanych z wymianą szczotek, zmniejszonego obciążenia chłodniczego układu chłodniczego w wyniku odprowadzania ciepła przez silnik dolny (wtórne oszczędności energii) ani żadnych rabatów za media w przypadku instalacji silnika o wysokiej wydajności. Uwzględnienie tych czynników zwykle skraca efektywny okres zwrotu inwestycji 12 do 18 miesięcy do zastosowań chłodniczych w trybie ciągłym.
Często zadawane pytania dotyczące silników EC
1. Co to jest silnik EC i co oznacza EC?
Co to jest EC motor ? EC oznacza elektronicznie komutowane. Silnik EC to bezszczotkowy silnik z magnesami trwałymi, którego komutacja (przełączanie prądu przez uzwojenia w celu utrzymania ciągłego obrotu) jest wykonywana przez zintegrowaną elektronikę półprzewodnikową, a nie przez fizyczną szczotkę węglową i mechanizm komutatora stosowane w konwencjonalnych silnikach prądu stałego. Silniki EC akceptują standardowe zasilanie sieciowe prądu przemiennego i zawierają wbudowany prostownik i falownik, które przekształcają je na kontrolowane impulsy prądu stałego wymagane do napędzania wirnika z magnesami trwałymi. Osiągają efektywność 85 do 95% , odpowiadający klasie sprawności IE4 lub IE5, znacznie przewyższającej konwencjonalne silniki szczotkowe prądu stałego lub silniki indukcyjne prądu przemiennego.
2. Jak działają silniki EC na poziomie podstawowym?
Jak działają silniki EC w prostych słowach? Zasilanie prądem przemiennym dociera do silnika i jest przekształcane na prąd stały za pomocą wbudowanego prostownika i kondensatora wygładzającego. Zasilanie szyny prądu stałego jest następnie przerywane przez sześć przełączników elektronicznych (MOSFET) w określonej kolejności przełączania, która wytwarza wirujące pole magnetyczne w uzwojeniach stojana. Wirnik z magnesami trwałymi podąża za tym polem wirującym, powodując obrót mechaniczny. Czujniki efektu Halla zamontowane w stojanie wykrywają w każdej chwili położenie kątowe wirnika i informują mikrokontroler sterujący, która para przełączników powinna być włączona, zapewniając, że prąd zawsze płynie do prawidłowego uzwojenia, aby wytworzyć maksymalny moment obrotowy w pożądanym kierunku. Prędkość jest kontrolowana poprzez zmianę cyklu pracy PWM przełączników.
3. Jaka jest różnica pomiędzy silnikami wentylatorów DC i EC?
Rdzeń różnica między silnikami wentylatorów DC i EC jest metoda komutacji i konstrukcja wirnika. Konwencjonalny silnik prądu stałego ma miedziane uzwojenia na wirniku i wykorzystuje fizyczne szczotki węglowe przesuwające się po pierścieniu komutatora, aby przełączać prąd do odpowiednich cewek wirnika podczas obracania się silnika. Silnik EC ma magnesy trwałe na wirniku (bez uzwojeń wirnika) i wykorzystuje przełączniki elektroniczne do komutacji prądu w nieruchomych uzwojeniach stojana. Bezszczotkowa konstrukcja silnika EC eliminuje zużycie szczotek (bez konserwacji), straty rezystancji styków szczotek (wyższa sprawność od 87 do 95% w porównaniu z 70 do 82%), wytwarzanie pyłu węglowego i łuk komutacyjny. Silniki EC mają również wbudowaną kontrolę prędkości, akceptującą standardowe sygnały sterujące od 0 do 10 V lub od 4 do 20 mA, podczas gdy szczotkowane silniki prądu stałego wymagają oddzielnego zewnętrznego sprzętu do kontroli prędkości.
4. Czy silniki EC to to samo, co silniki BLDC?
Tak. Silniki EC i silniki BLDC (bezszczotkowe DC) to ta sama technologia opisana inną terminologią. Obydwa są silnikami z magnesami trwałymi, z komutacją elektroniczną i bez szczotek. BLDC jest terminem bardziej powszechnym w kontekście elektroniki i inżynierii samochodowej w Ameryce Północnej, podczas gdy silnik EC jest terminem preferowanym w europejskich zastosowaniach HVAC i komercyjnych wentylatorów chłodniczych, szczególnie stosowanych przez głównych europejskich producentów. Kluczowa praktyczna różnica w produktach sprzedawanych pod tymi nazwami polega na tym, że silniki EC sprzedawane do komercyjnych systemów HVAC zazwyczaj zawierają prostownik wejściowy prądu przemiennego w zintegrowanej elektronice i akceptują sygnały sterujące od 0 do 10 V lub od 4 do 20 mA, podczas gdy silniki BLDC w niektórych kontekstach odnoszą się do silników wymagających oddzielnego zasilania prądem stałym.
5. Jaki poziom sprawności osiągają silniki EC w porównaniu ze standardowymi silnikami prądu przemiennego?
Silnik ECs typically achieve motor-only efficiencies of 87 do 95% w całym zakresie prędkości znamionowych, odpowiadającym klasom efektywności IE4 (Super Premium) lub IE5 (Ultra Premium) zgodnie z klasyfikacją IEC 60034. Standardowe jednofazowe silniki indukcyjne prądu przemiennego (biegun zacieniony, praca kondensatorowa) osiągają sprawność ok 25 do 65% w małych zakresach mocy typowych dla zastosowań wentylatorowych. Nawet trójfazowe silniki indukcyjne prądu przemiennego w klasie IE2 lub IE3 zazwyczaj osiągają tylko 75 do 90% przy pełnym obciążeniu, spadając do znacznie niższych wydajności przy częściowym obciążeniu. Przewaga w zakresie wydajności silników EC jest największa przy pracy z częściowym obciążeniem, czyli wtedy, gdy większość wentylatorów pracuje przez większość godzin pracy.
6. W jaki sposób kontrolowana jest prędkość silnika EC?
Prędkość silnika EC jest kontrolowana poprzez zmianę cyklu pracy PWM wewnętrznych przełączników falownika, co zmienia średnie napięcie przyłożone do uzwojeń silnika. Ten cykl pracy jest ustawiany przez wewnętrzny mikrokontroler silnika w odpowiedzi na zewnętrzny sygnał sterujący. Silniki wentylatorów EC zazwyczaj akceptują: a Analogowy sygnał napięciowy od 0 do 10 V (najczęściej w przypadku HVAC), a Sygnał pętli prądowej 4 do 20 mA (do zastosowań przemysłowych i długich tras kablowych), a Sygnał cyklu pracy PWM (do zastosowań motoryzacyjnych i elektronicznych) lub a Cyfrowy sygnał komunikacyjny Modbus (dla systemów zintegrowanych z BMS). Nie jest wymagany oddzielny napęd o zmiennej częstotliwości ani sterownik silnika, ponieważ elektronika kontroli prędkości jest w pełni zintegrowana z obudową silnika.
7. Jak długo wytrzymują silniki EC w porównaniu z konwencjonalnymi silnikami prądu stałego?
Silnik ECs have published MTBF values of 40 000 do ponad 100 000 godzin od wiodących producentów, reprezentujących od 4,5 do 11 lat ciągłej pracy. Konwencjonalne szczotkowane silniki wentylatorów na prąd stały wymagają wymiany szczotek co 1000 do 5000 godzin i komutatora, okresowo serwisowane, przy czym całkowity okres użytkowania jest ograniczony przez skumulowane zużycie tych elementów. W zastosowaniach o pracy ciągłej, takich jak chłodnictwo komercyjne, silnik EC może pracować przez: 10 lat lub więcej bez żadnej konserwacji innej niż smarowanie łożysk, podczas gdy równoważny szczotkowany silnik prądu stałego wymagałby wymiany szczotek 8 do 20 razy w tym samym okresie.
8. Czy silniki EC wymagają oddzielnego napędu o zmiennej częstotliwości (VFD)?
Nie. Silnik EC jest w pełni samodzielnym silnikiem o zmiennej prędkości, z całą elektroniką napędu zintegrowaną w obudowie silnika. Podłącza się go bezpośrednio do zasilania sieciowego prądu przemiennego (jednofazowego 230 V lub trójfazowego 380 do 480 V w zależności od modelu) oraz do źródła sygnału sterującego (BMS, termostat, sterownik). Nie jest wymagany zewnętrzny napęd VFD, rozrusznik silnika ani regulator prędkości. Integracja ta stanowi jedną z głównych praktycznych zalet silników EC w porównaniu z silnikami indukcyjnymi prądu przemiennego, które wymagają oddzielnej (i często drogiej) szafy napędowej o zmiennej częstotliwości do pracy ze zmienną prędkością. Integracja silnika EC upraszcza konstrukcję panelu elektrycznego, zmniejsza koszty instalacji i eliminuje jeden potencjalny punkt awarii z systemu.
9. Jakie są główne zastosowania silników EC?
Główne obszary zastosowań silników EC obejmują: komercyjne klimakonwektory HVAC, centrale wentylacyjne o zmiennym przepływie powietrza i wentylatory klimatyzatorów typu split; wentylatory parownika i skraplacza do chłodnictwa supermarketów i obiektów komercyjnych; wentylatory chłodzące centra danych i serwerownie; pompy ciepła do budynków mieszkalnych i wentylatory do systemów HVAC; wentylacja procesów przemysłowych i wentylatory wyciągowe; okapy kuchenne i wentylatory wentylacyjne; wentylatory chłodzące sprzęt medyczny; i pomocnicze wentylatory chłodzące w samochodach. We wszystkich tych zastosowaniach połączenie wysokiej wydajności silnika EC przy zmiennych prędkościach, niskich kosztów utrzymania, kompaktowej integracji i standardowych interfejsów sterowania sprawia, że jest to technologia preferowana zarówno w porównaniu z konwencjonalnymi szczotkowymi silnikami prądu stałego, jak i standardowymi silnikami indukcyjnymi prądu przemiennego.
10. Jakie są ograniczenia silników EC?
Silnik ECs have three main limitations compared to conventional alternatives. First, wyższy początkowy koszt zakupu : silnik EC zazwyczaj kosztuje 1,5 do 3 razy więcej niż równoważny konwencjonalny silnik prądu przemiennego lub prądu stałego w momencie zakupu, chociaż jest on odzyskiwany w drodze oszczędności energii i zmniejszonej konserwacji przez cały okres eksploatacji silnika. Po drugie, wrażliwość elektroniczna : zintegrowana elektronika napędu jest podatna na zakłócenia zasilania, w tym skoki napięcia, zasilacze bogate w harmoniczne i zdarzenia przepięciowe. Właściwa ochrona przeciwprzepięciowa i stabilna jakość zasilania są ważne dla trwałości silnika EC. Po trzecie, złożoność naprawy : w przeciwieństwie do konwencjonalnego silnika, w którym technik może wymienić szczotki i łożyska na miejscu, uszkodzona płyta napędowa silnika EC wymaga specjalistycznej wiedzy w zakresie elektroniki lub zwrotu do fabryki w celu naprawy. W praktyce większość uszkodzonych silników EC wymienia się jako kompletną jednostkę, a nie naprawia.
 Gotowy do dostosowania
Twoje produkty silnikowe?
Jesteśmy profesjonalnymi producentami silników, dostarczającymi mocną, stabilną i wydajną moc rdzenie dla wszystkich gałęzi przemysłu dzięki precyzyjnemu wykonaniu i innowacjom.
Skontaktuj się z nami
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Adres firmy
Prawa autorskie © by Shengzhou Jiangxin Motor Technology Co., Ltd. Wszelkie prawa zastrzeżone.
Hurtowi producenci przemysłowych silników wentylatorów